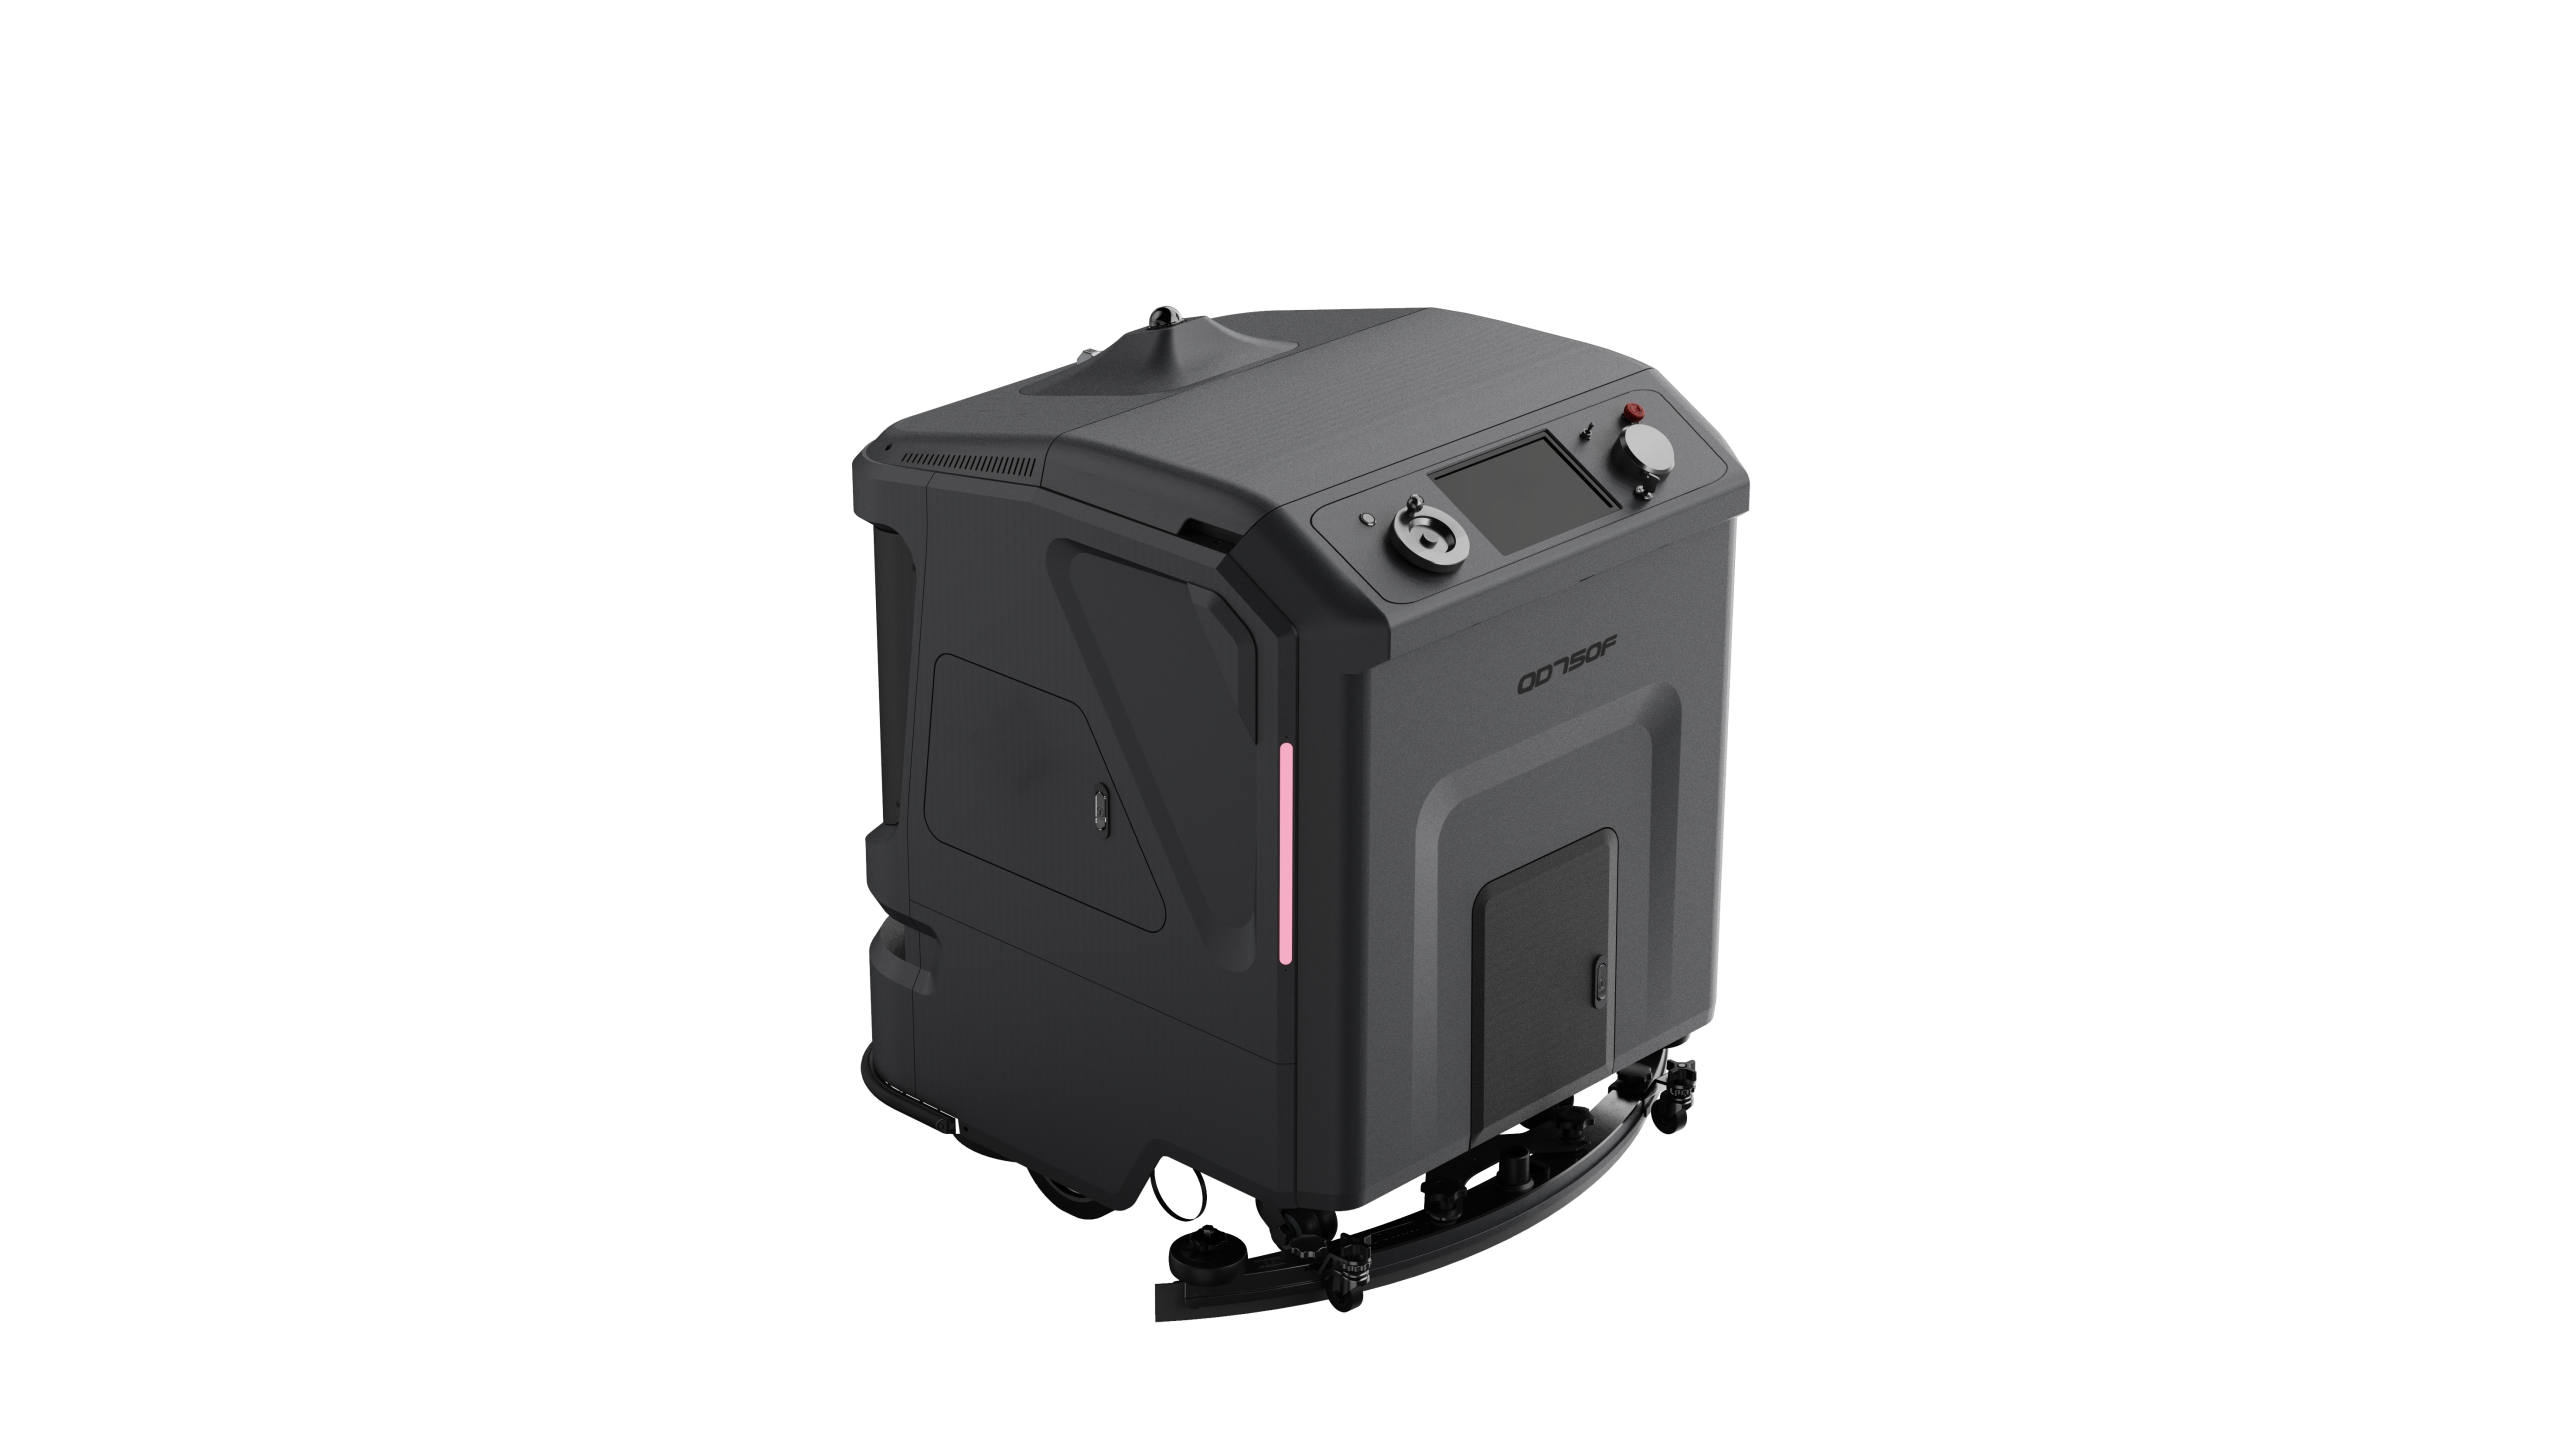
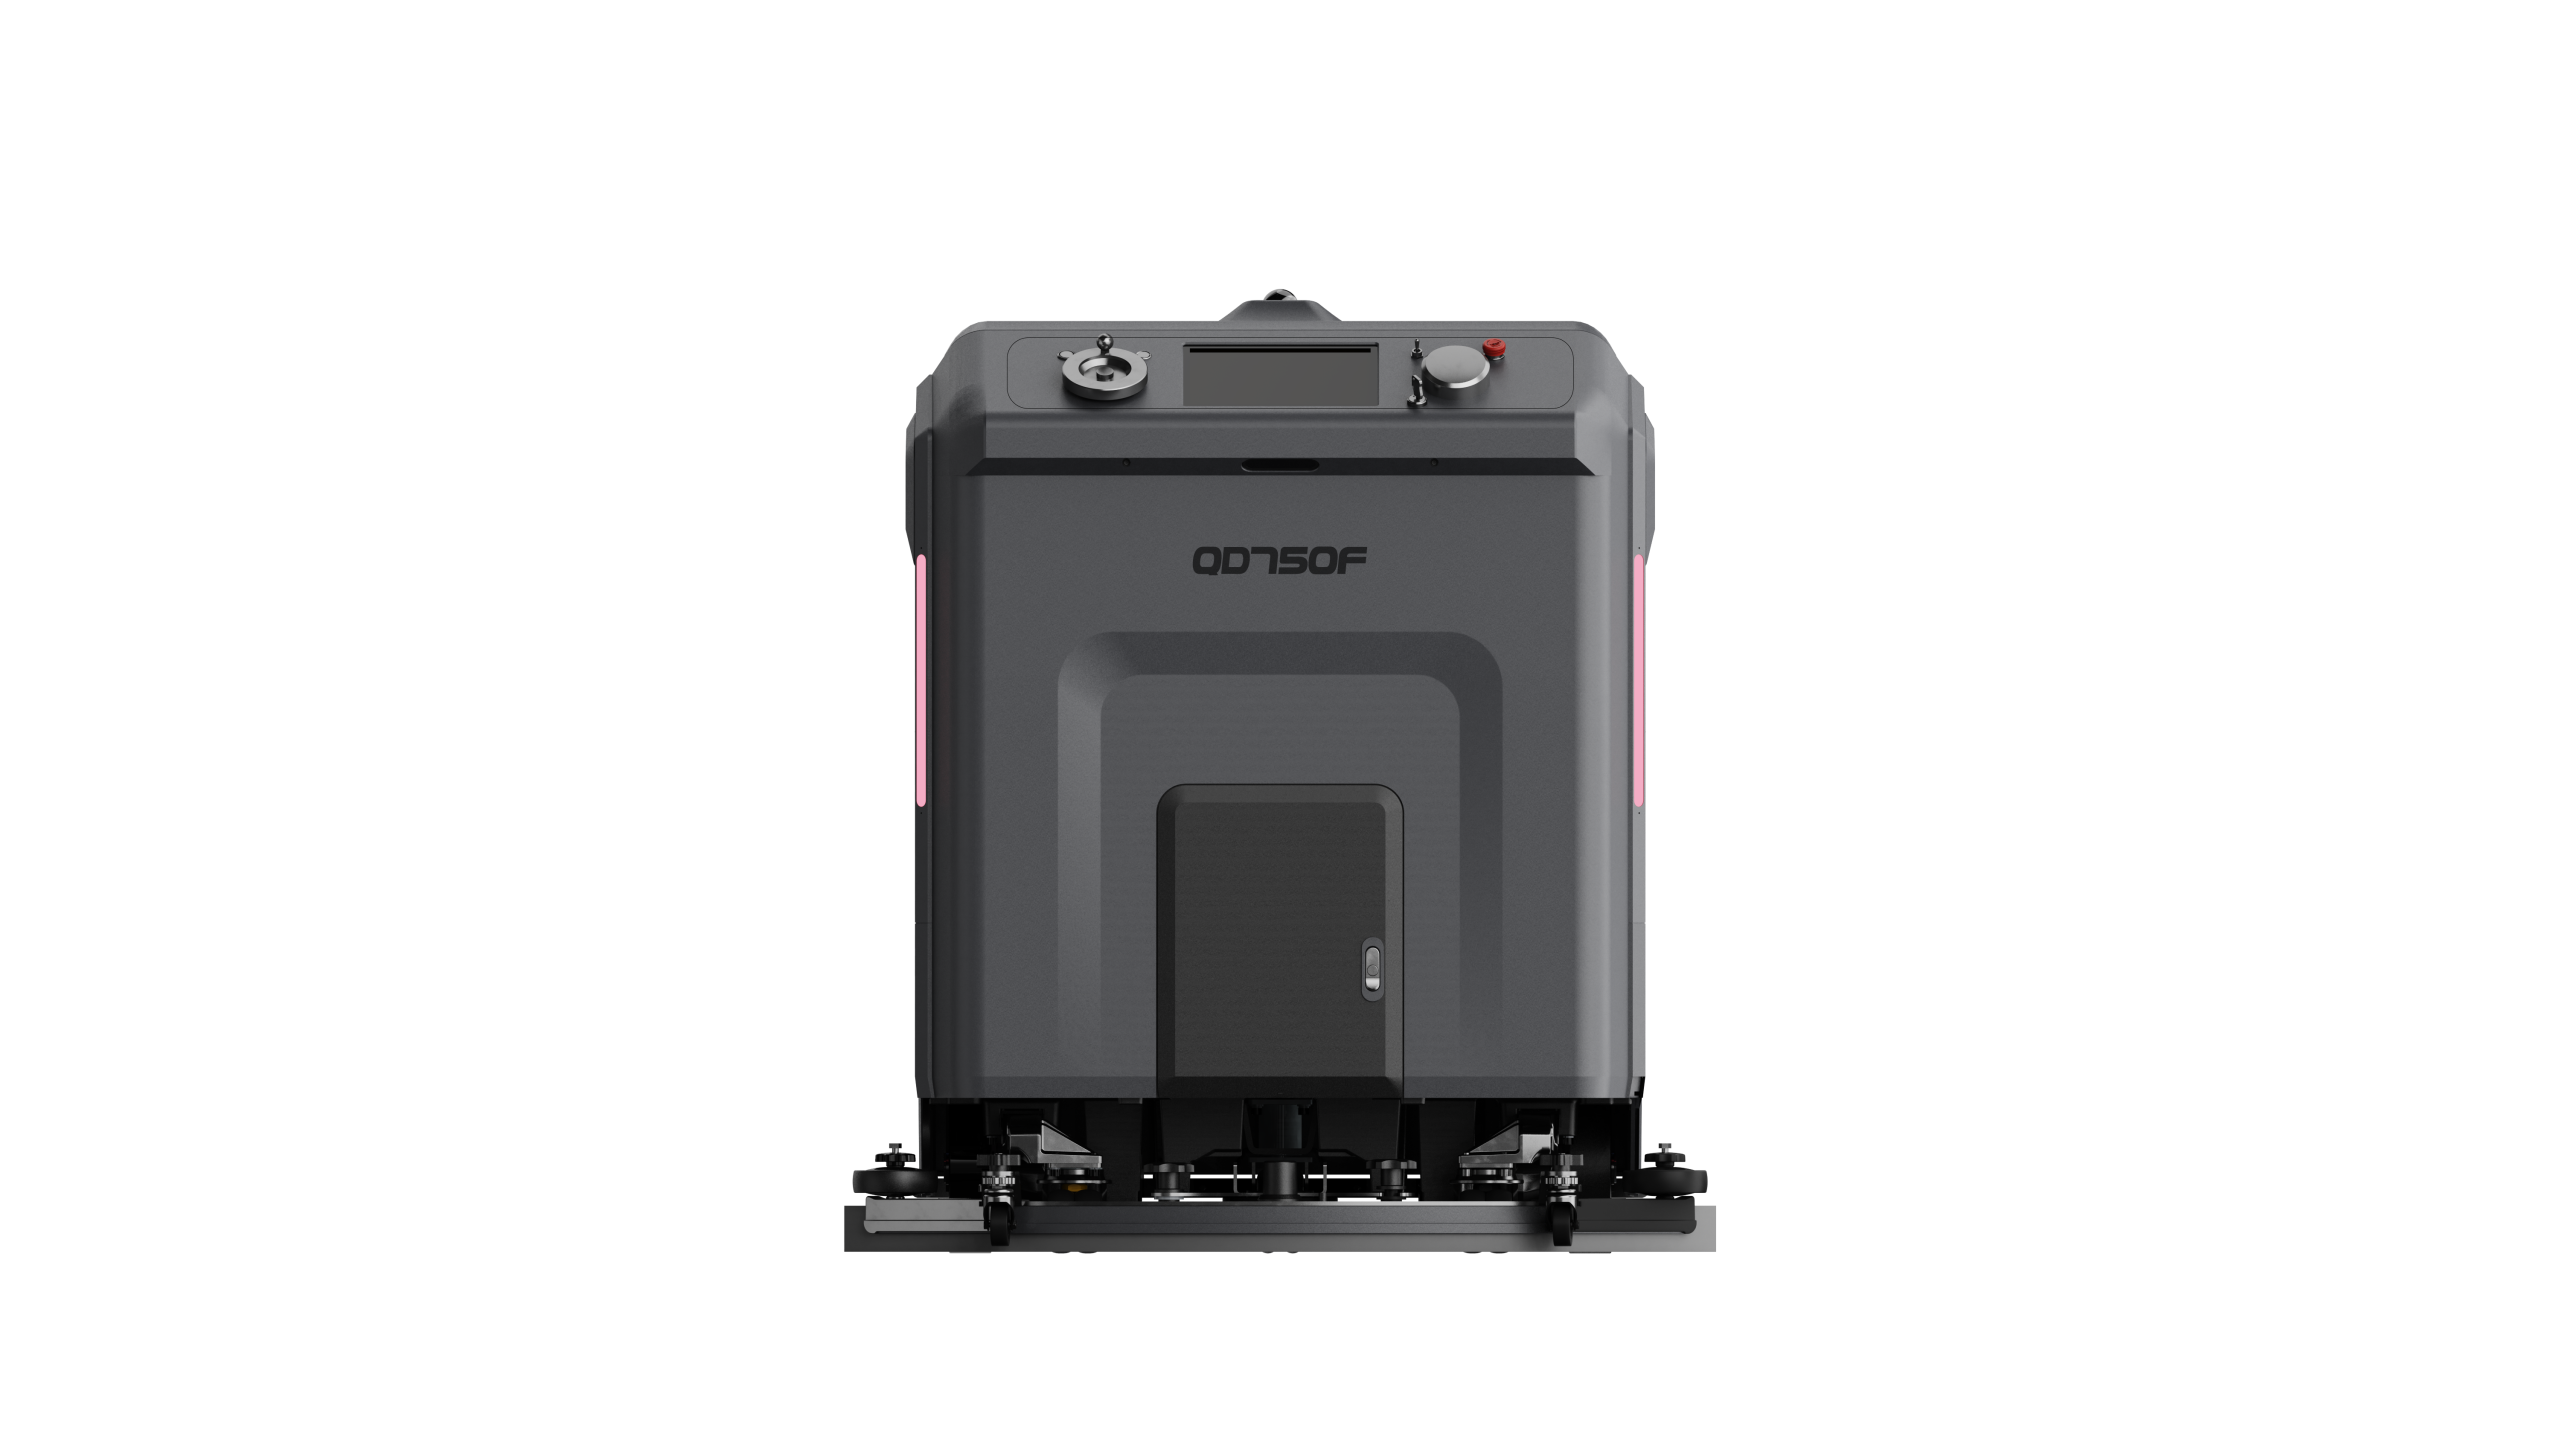
| Model | QD750F |
| Zastosowanie | Hale produkcyjne, magazyny i duże obiekty przemysłowe |
| Typowe zabrudzenia | Pył, plamy oleju, proszki przemysłowe, opiłki metalu i ślady opon |
| Przeznaczenie | Autonomiczny robot sprzątający do dużych powierzchni przemysłowych |
QD750F to autonomiczny robot sprzątający zaprojektowany do regularnego czyszczenia dużych powierzchni przemysłowych. Wykorzystuje autonomiczną nawigację, systemy wykrywania przeszkód oraz rozwiązania umożliwiające pracę w zautomatyzowanym środowisku. W zależności od konfiguracji może współpracować z infrastrukturą obiektu oraz automatyczną stacją dokującą.
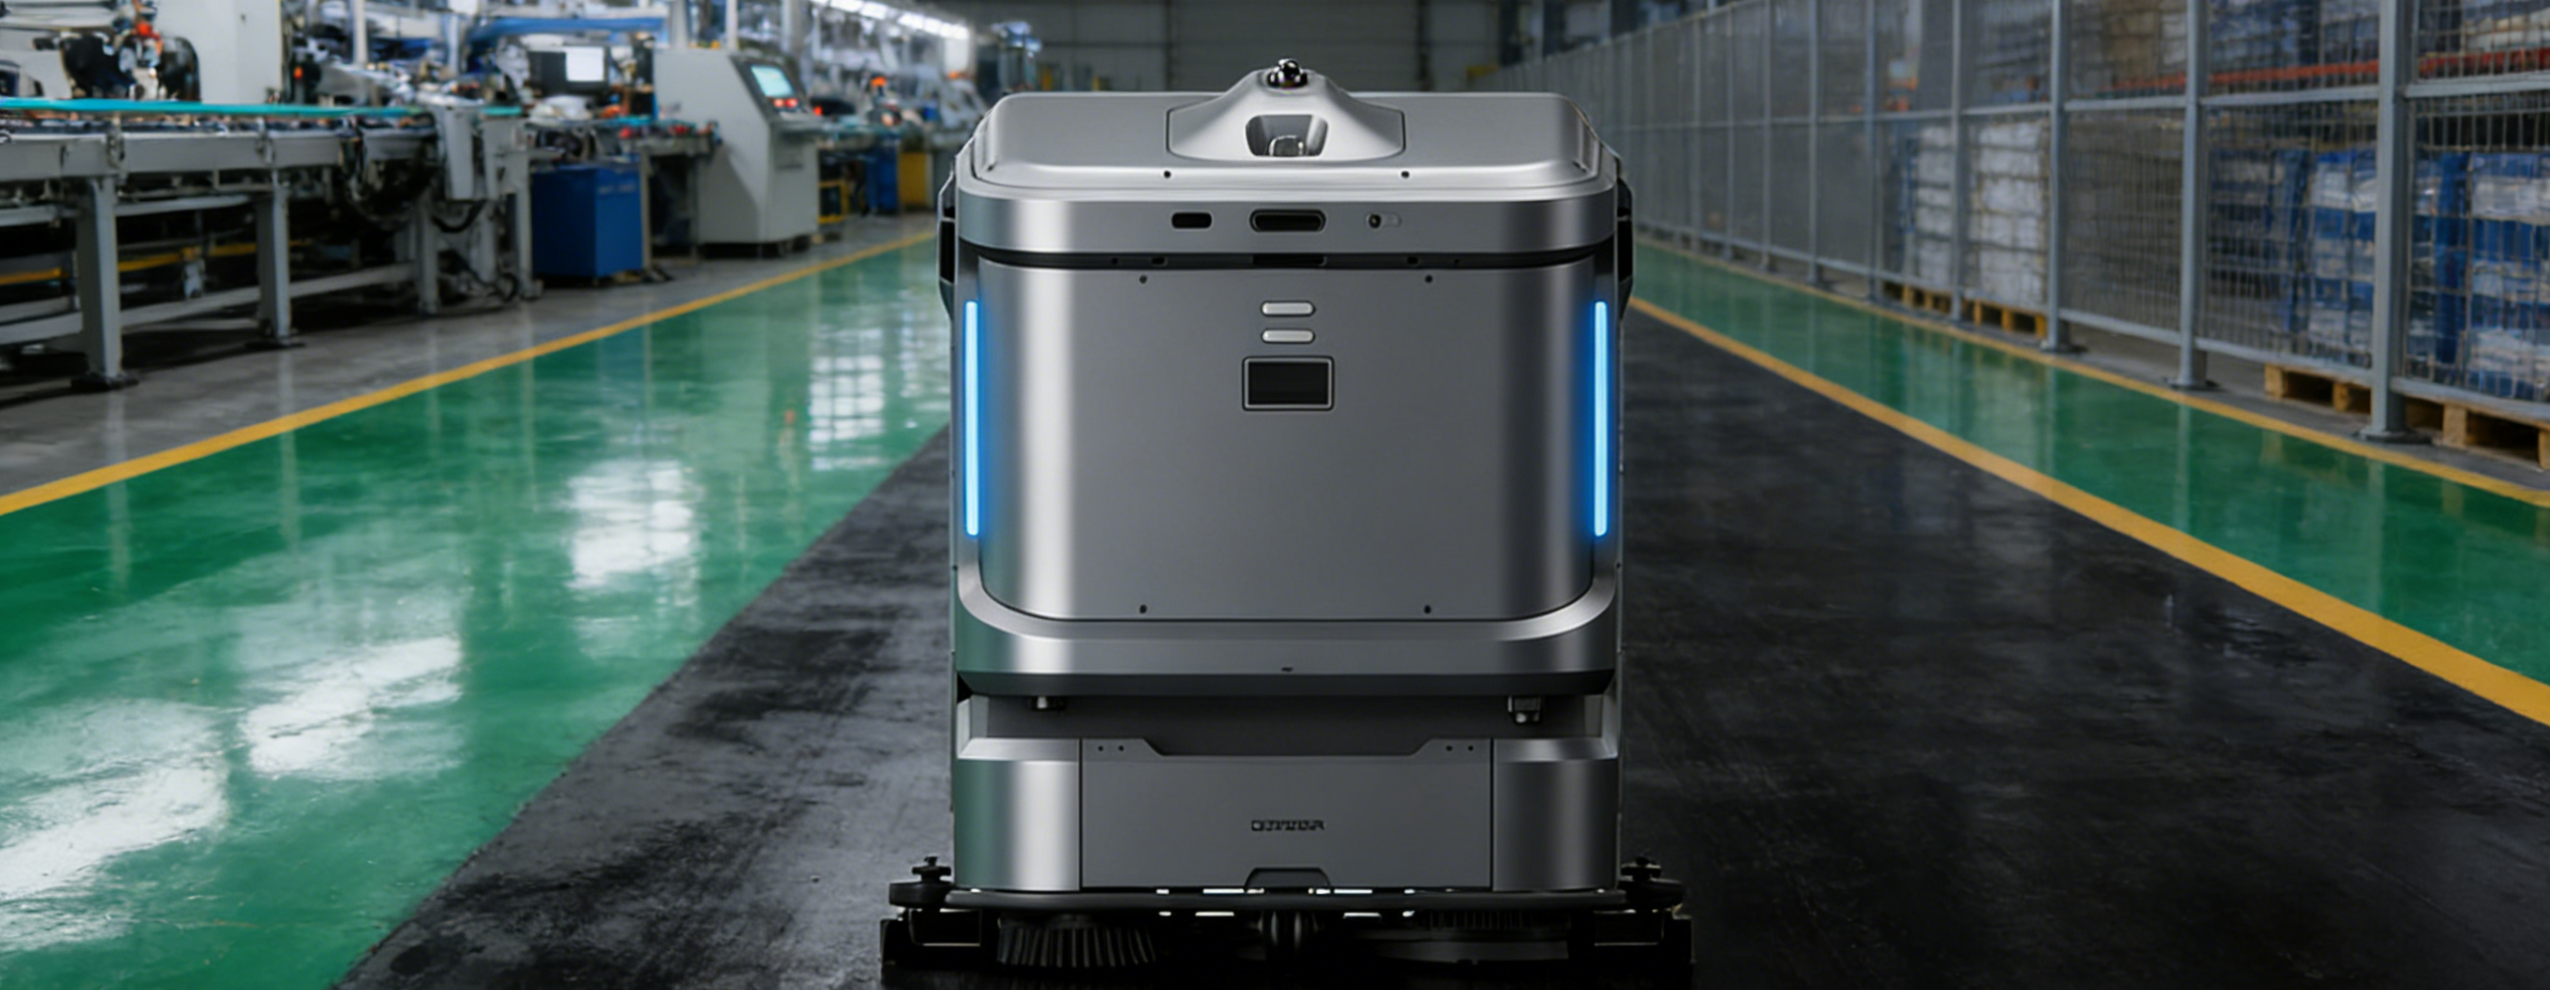
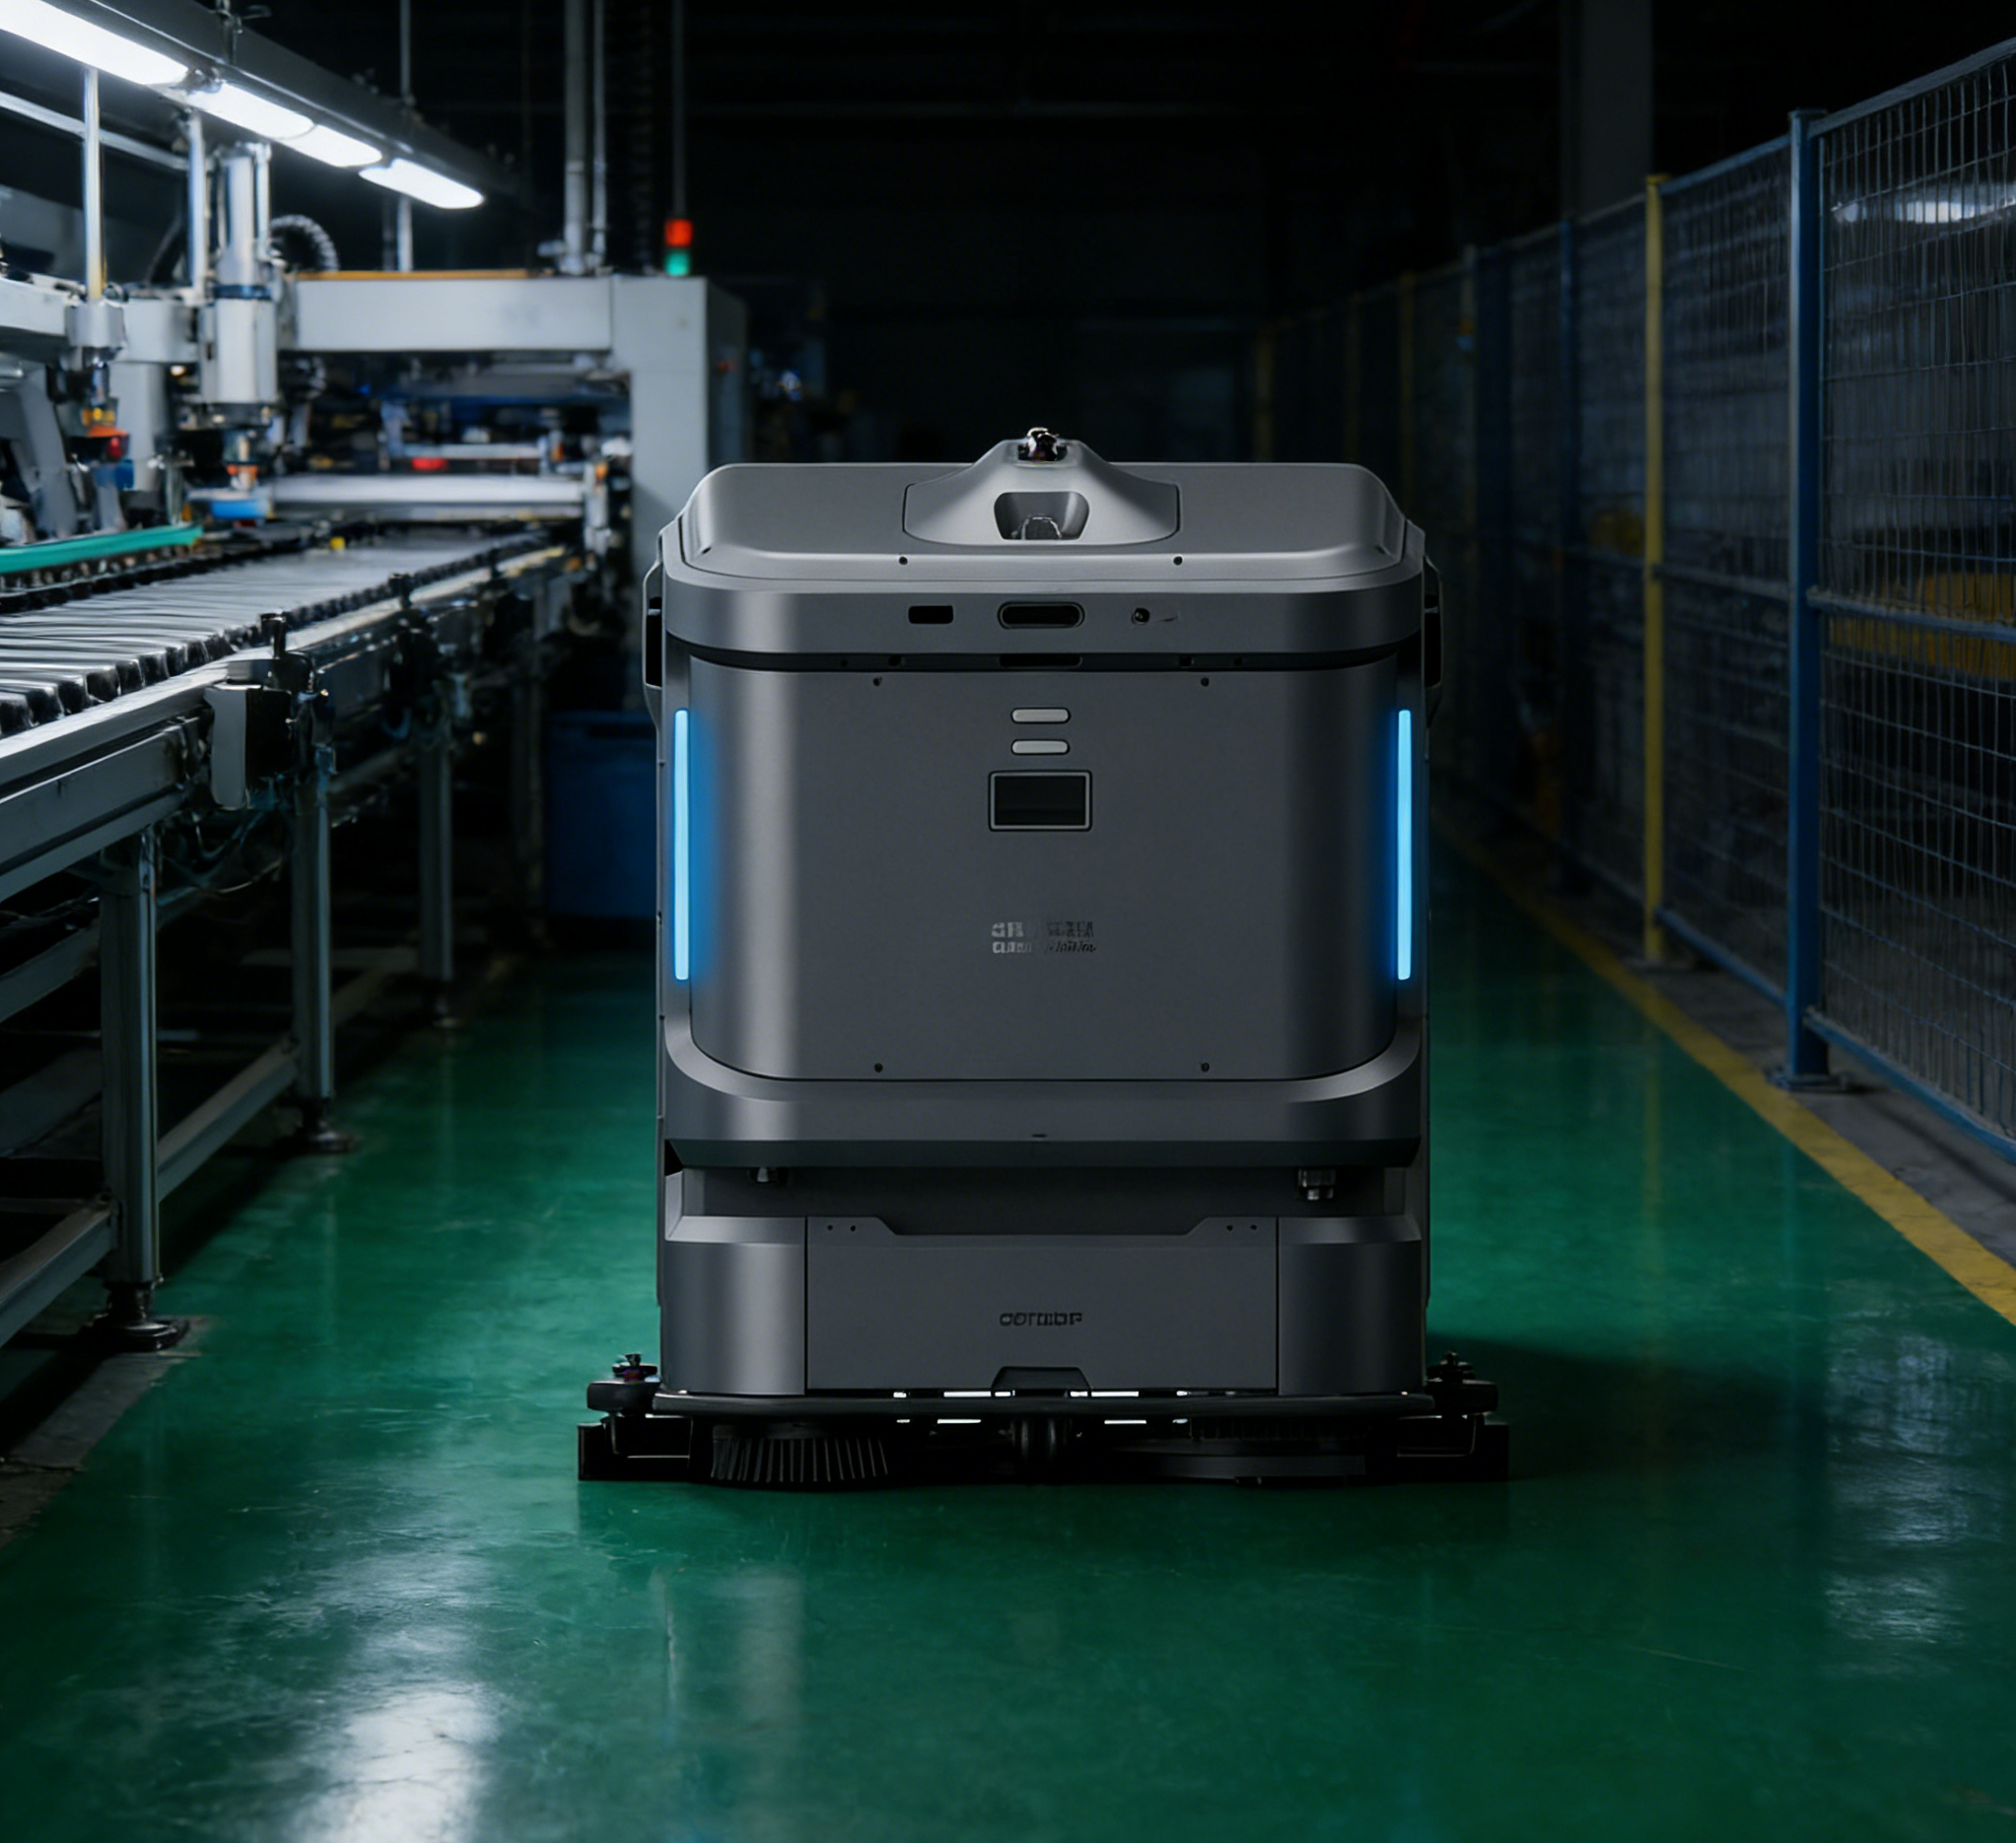
QD750F – autonomiczny robot sprzątający w środowisku przemysłowym
QD750F został zaprojektowany z myślą o automatyzacji sprzątania w halach produkcyjnych, magazynach i innych dużych obiektach przemysłowych. Wykorzystuje rozwiązania SIASUN w zakresie autonomicznej nawigacji, sterowania oraz systemów bezpieczeństwa, dzięki czemu może samodzielnie realizować zaplanowane zadania i reagować na zmiany w otoczeniu.
Robot pomaga ograniczyć zakres ręcznego sprzątania i może pracować w środowisku, w którym funkcjonują również inne urządzenia autonomiczne. Szczególnie dobrze sprawdza się w zautomatyzowanych zakładach produkcyjnych, centrach logistycznych oraz magazynach.
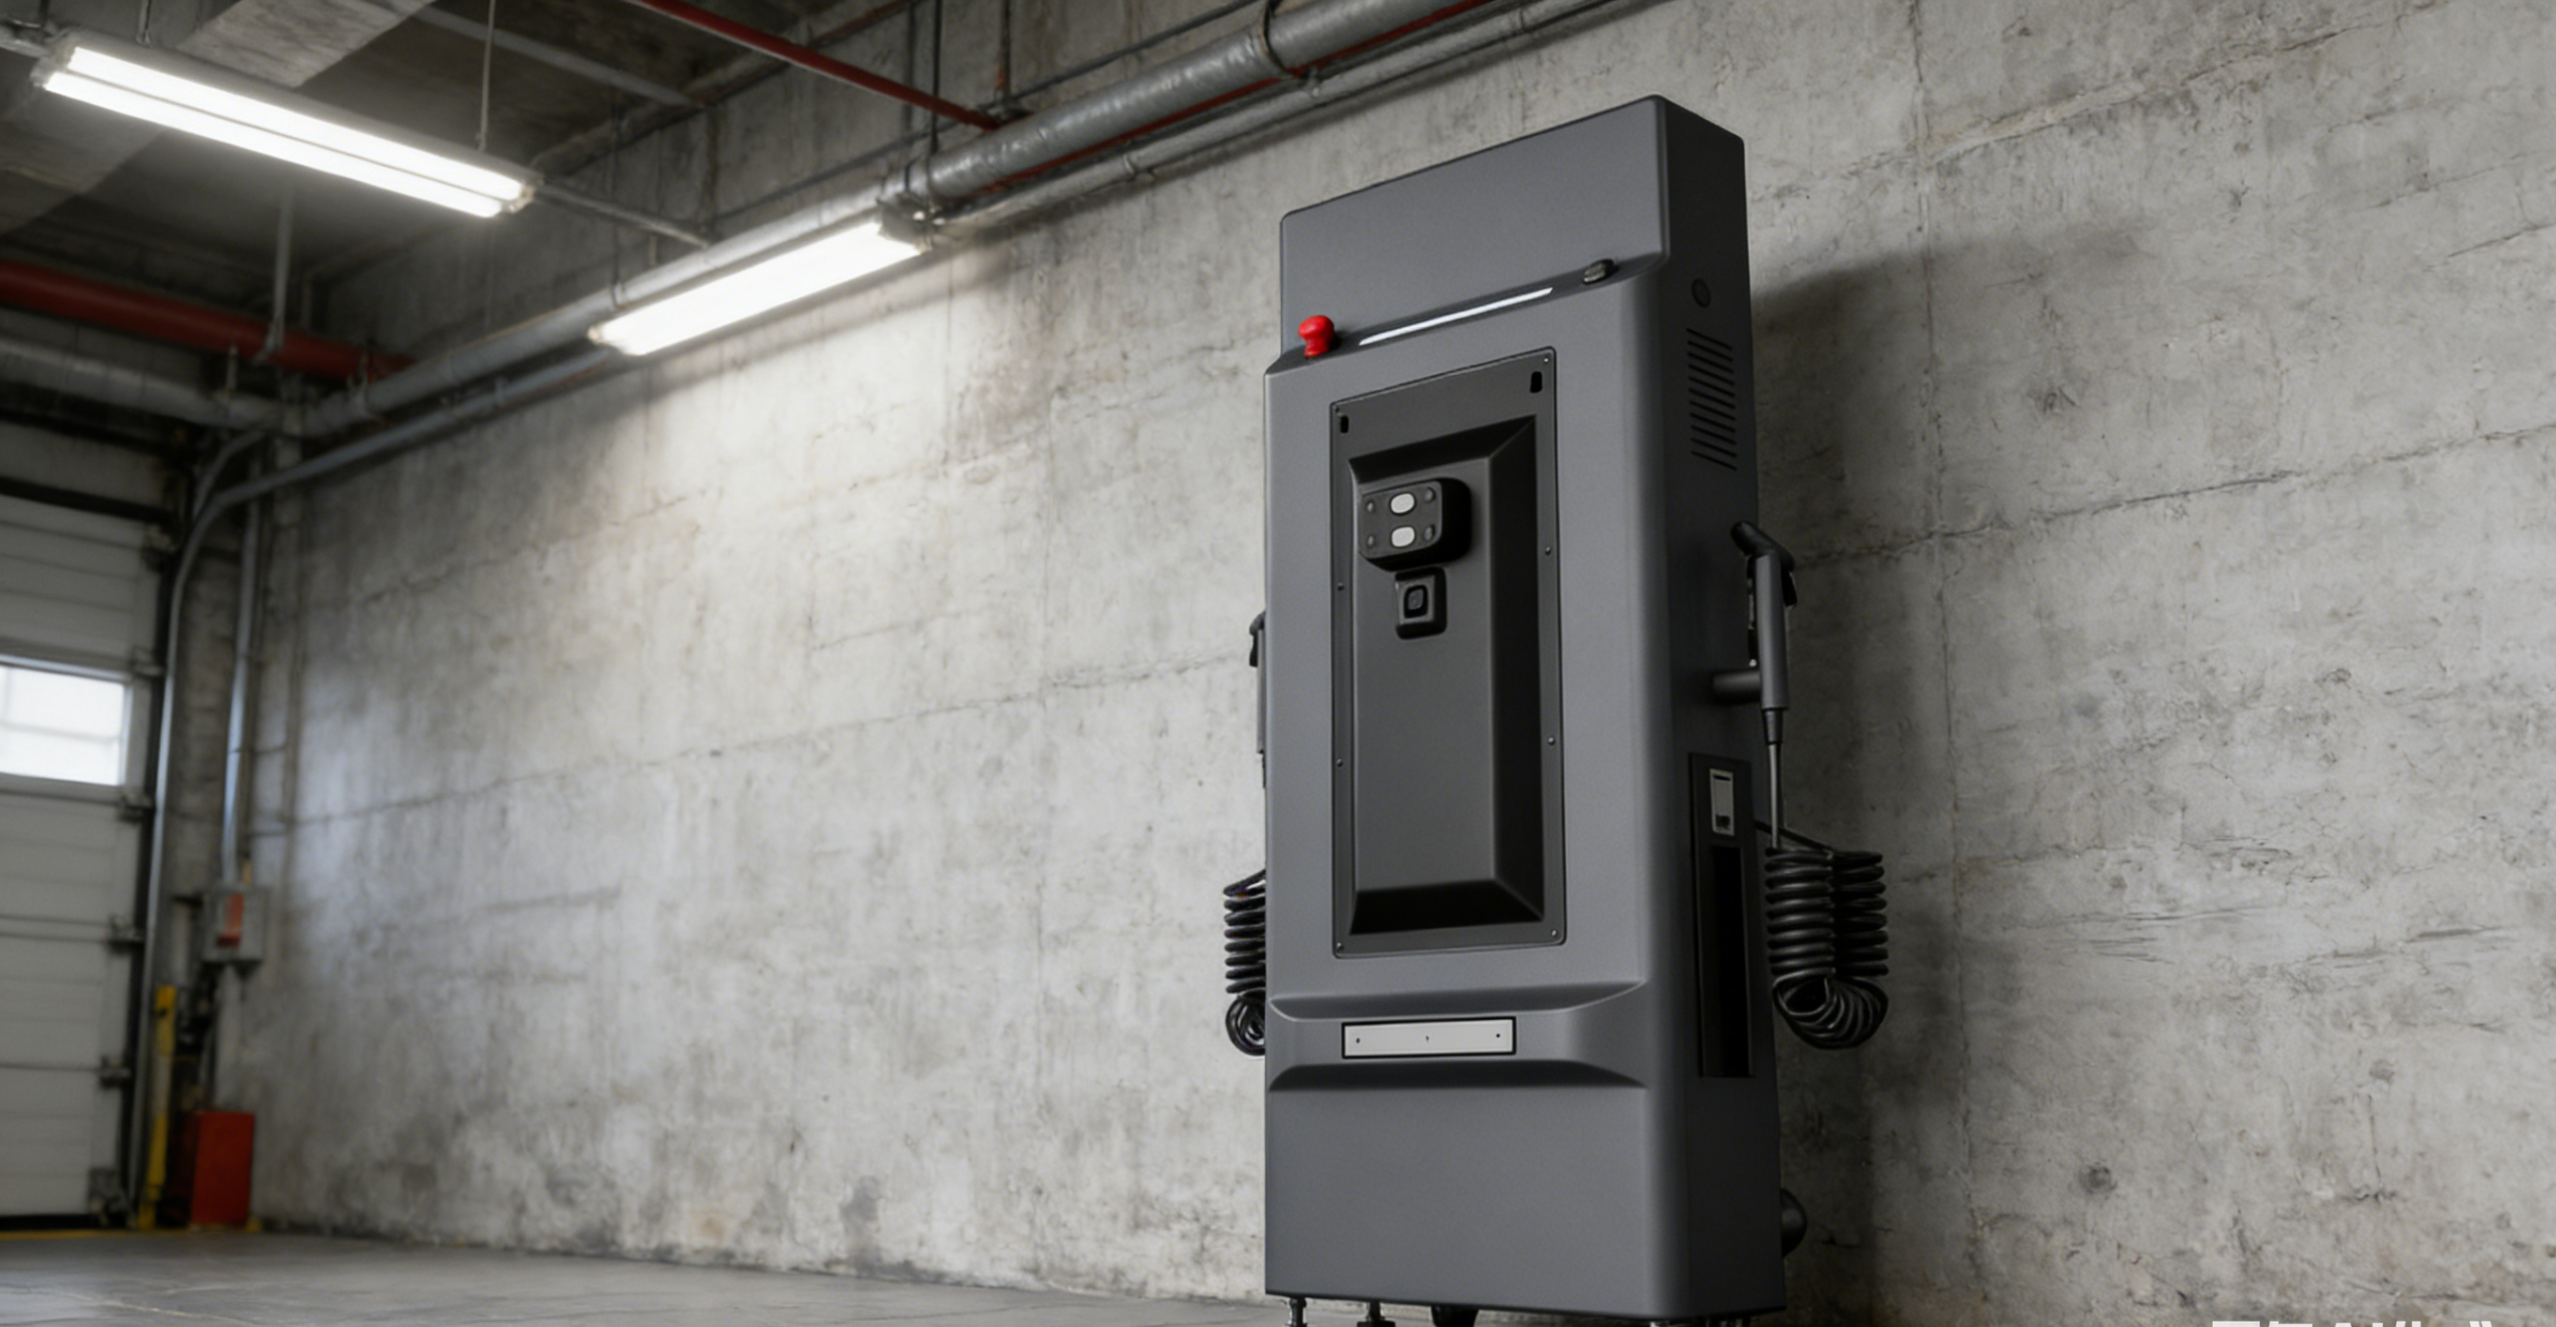
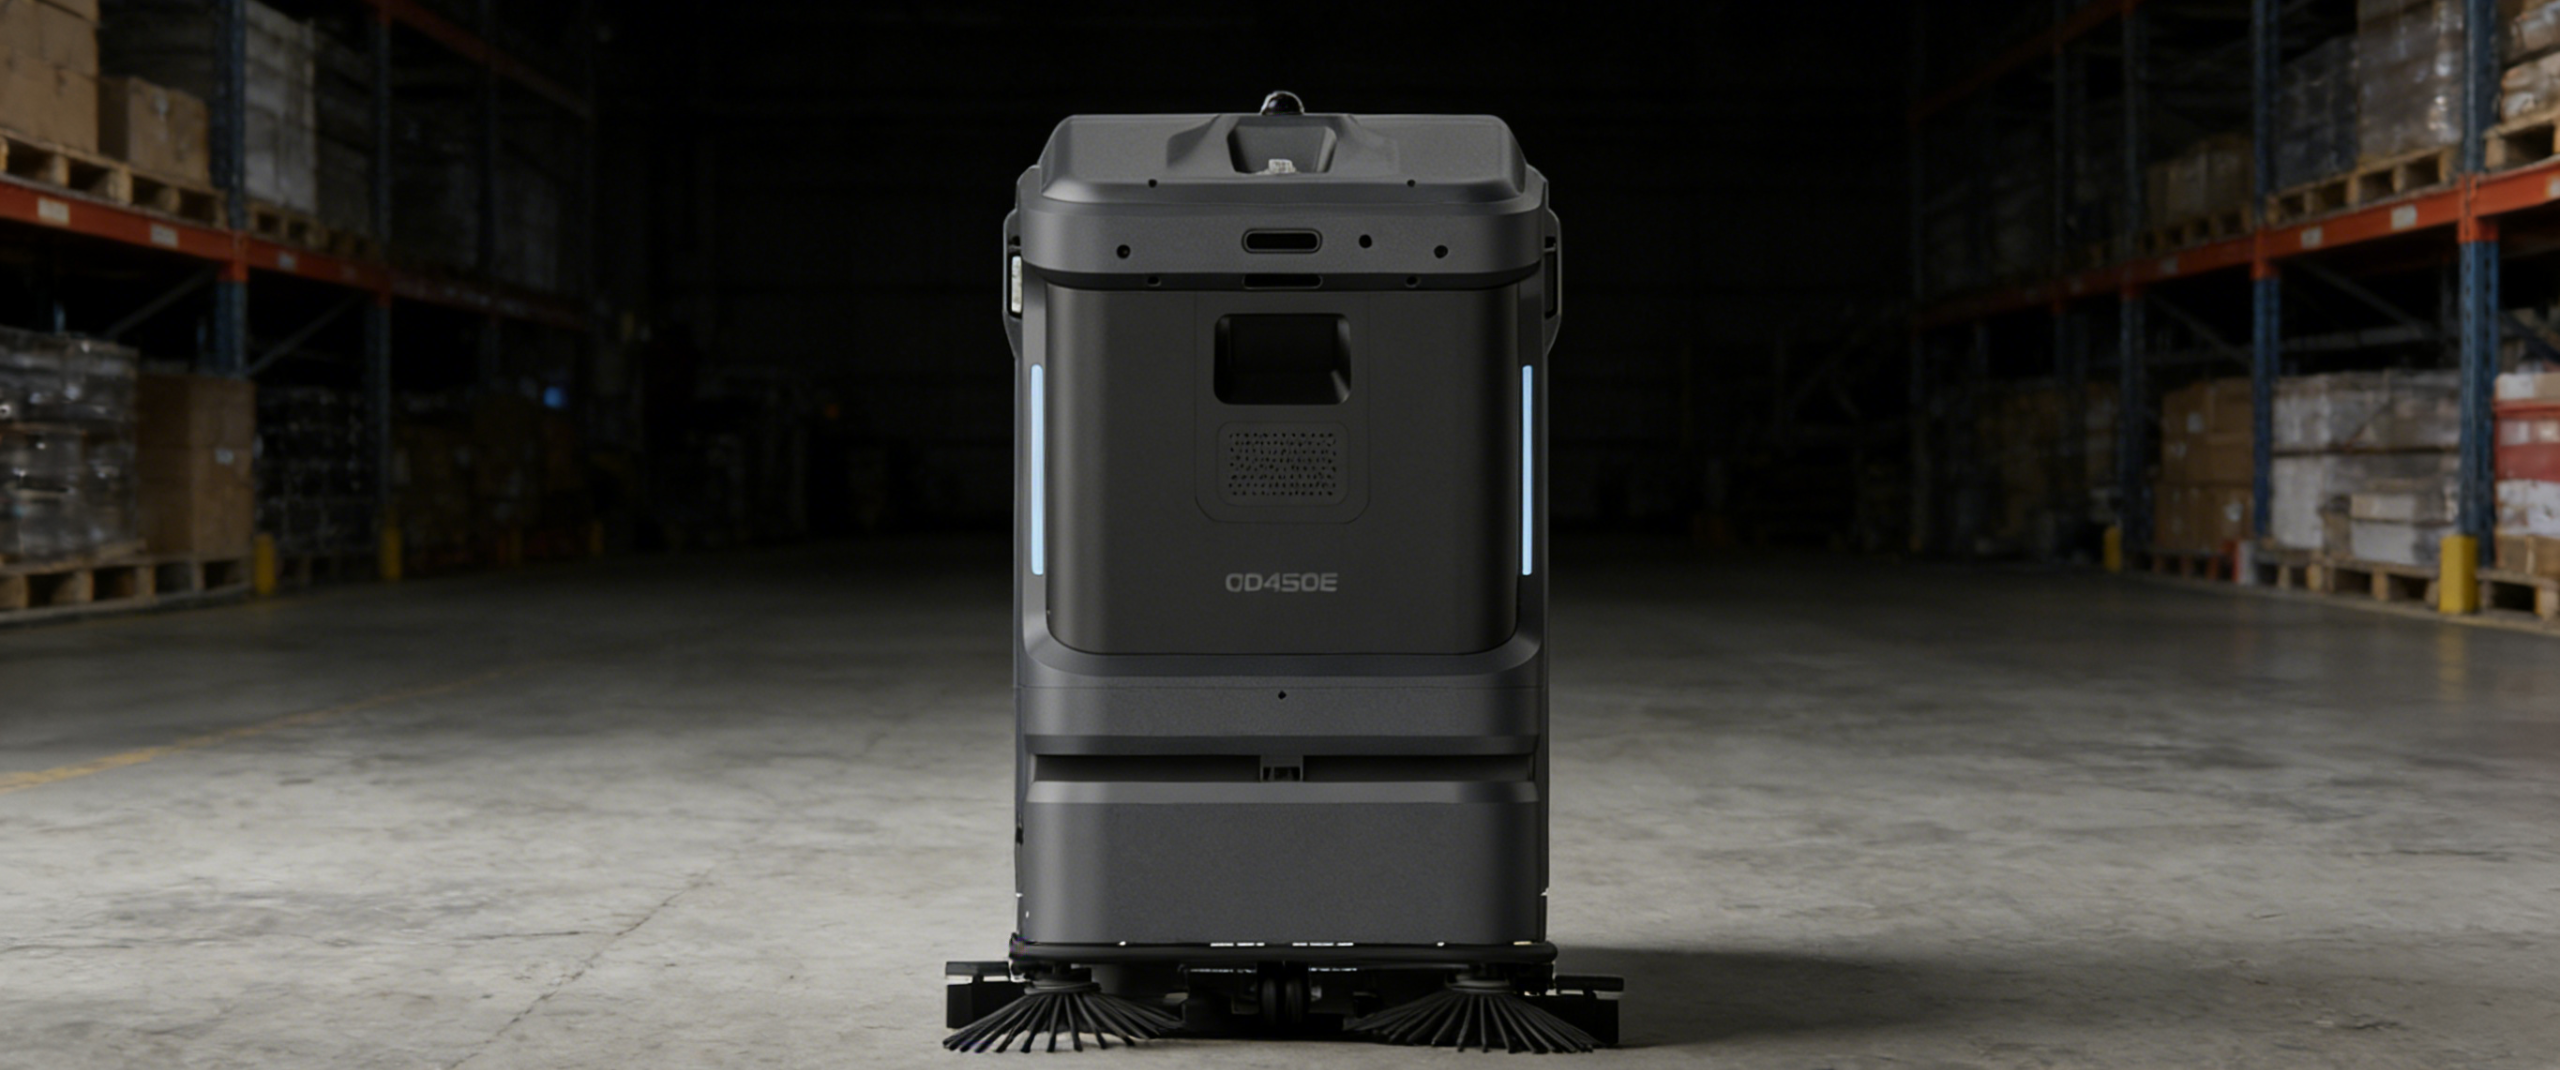
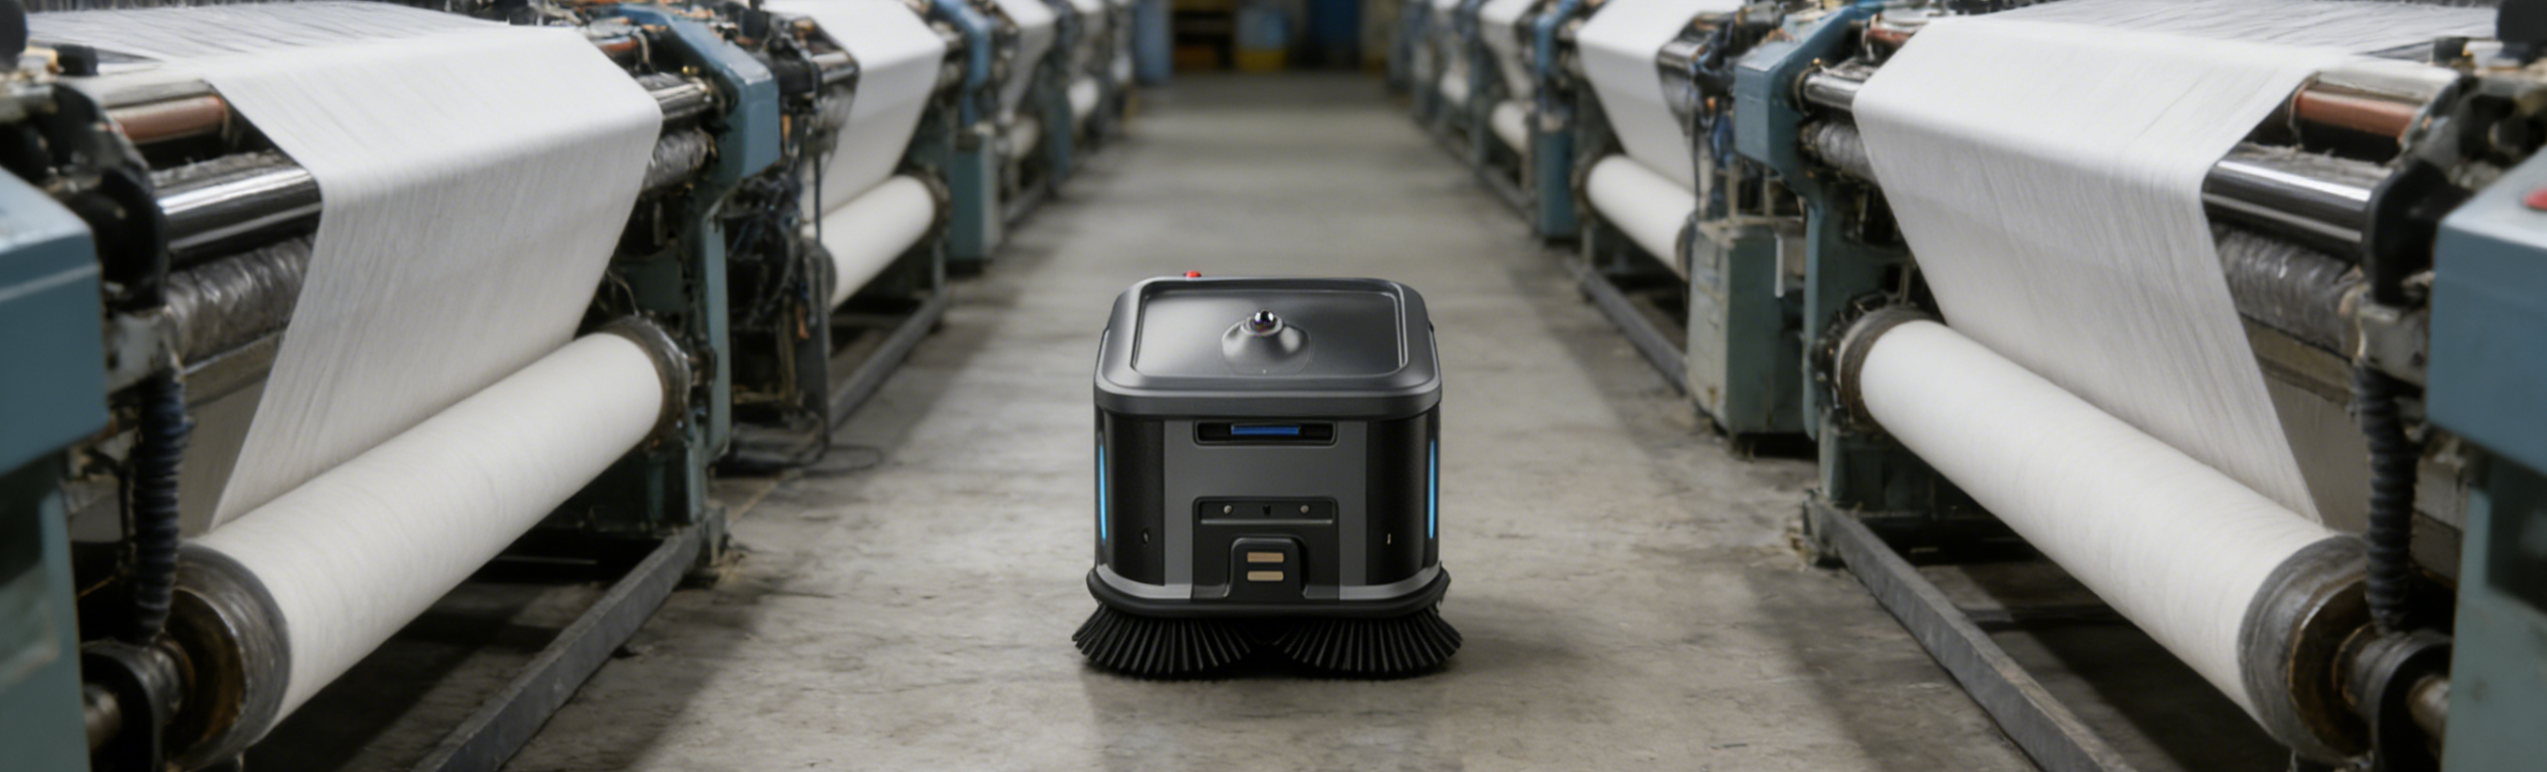
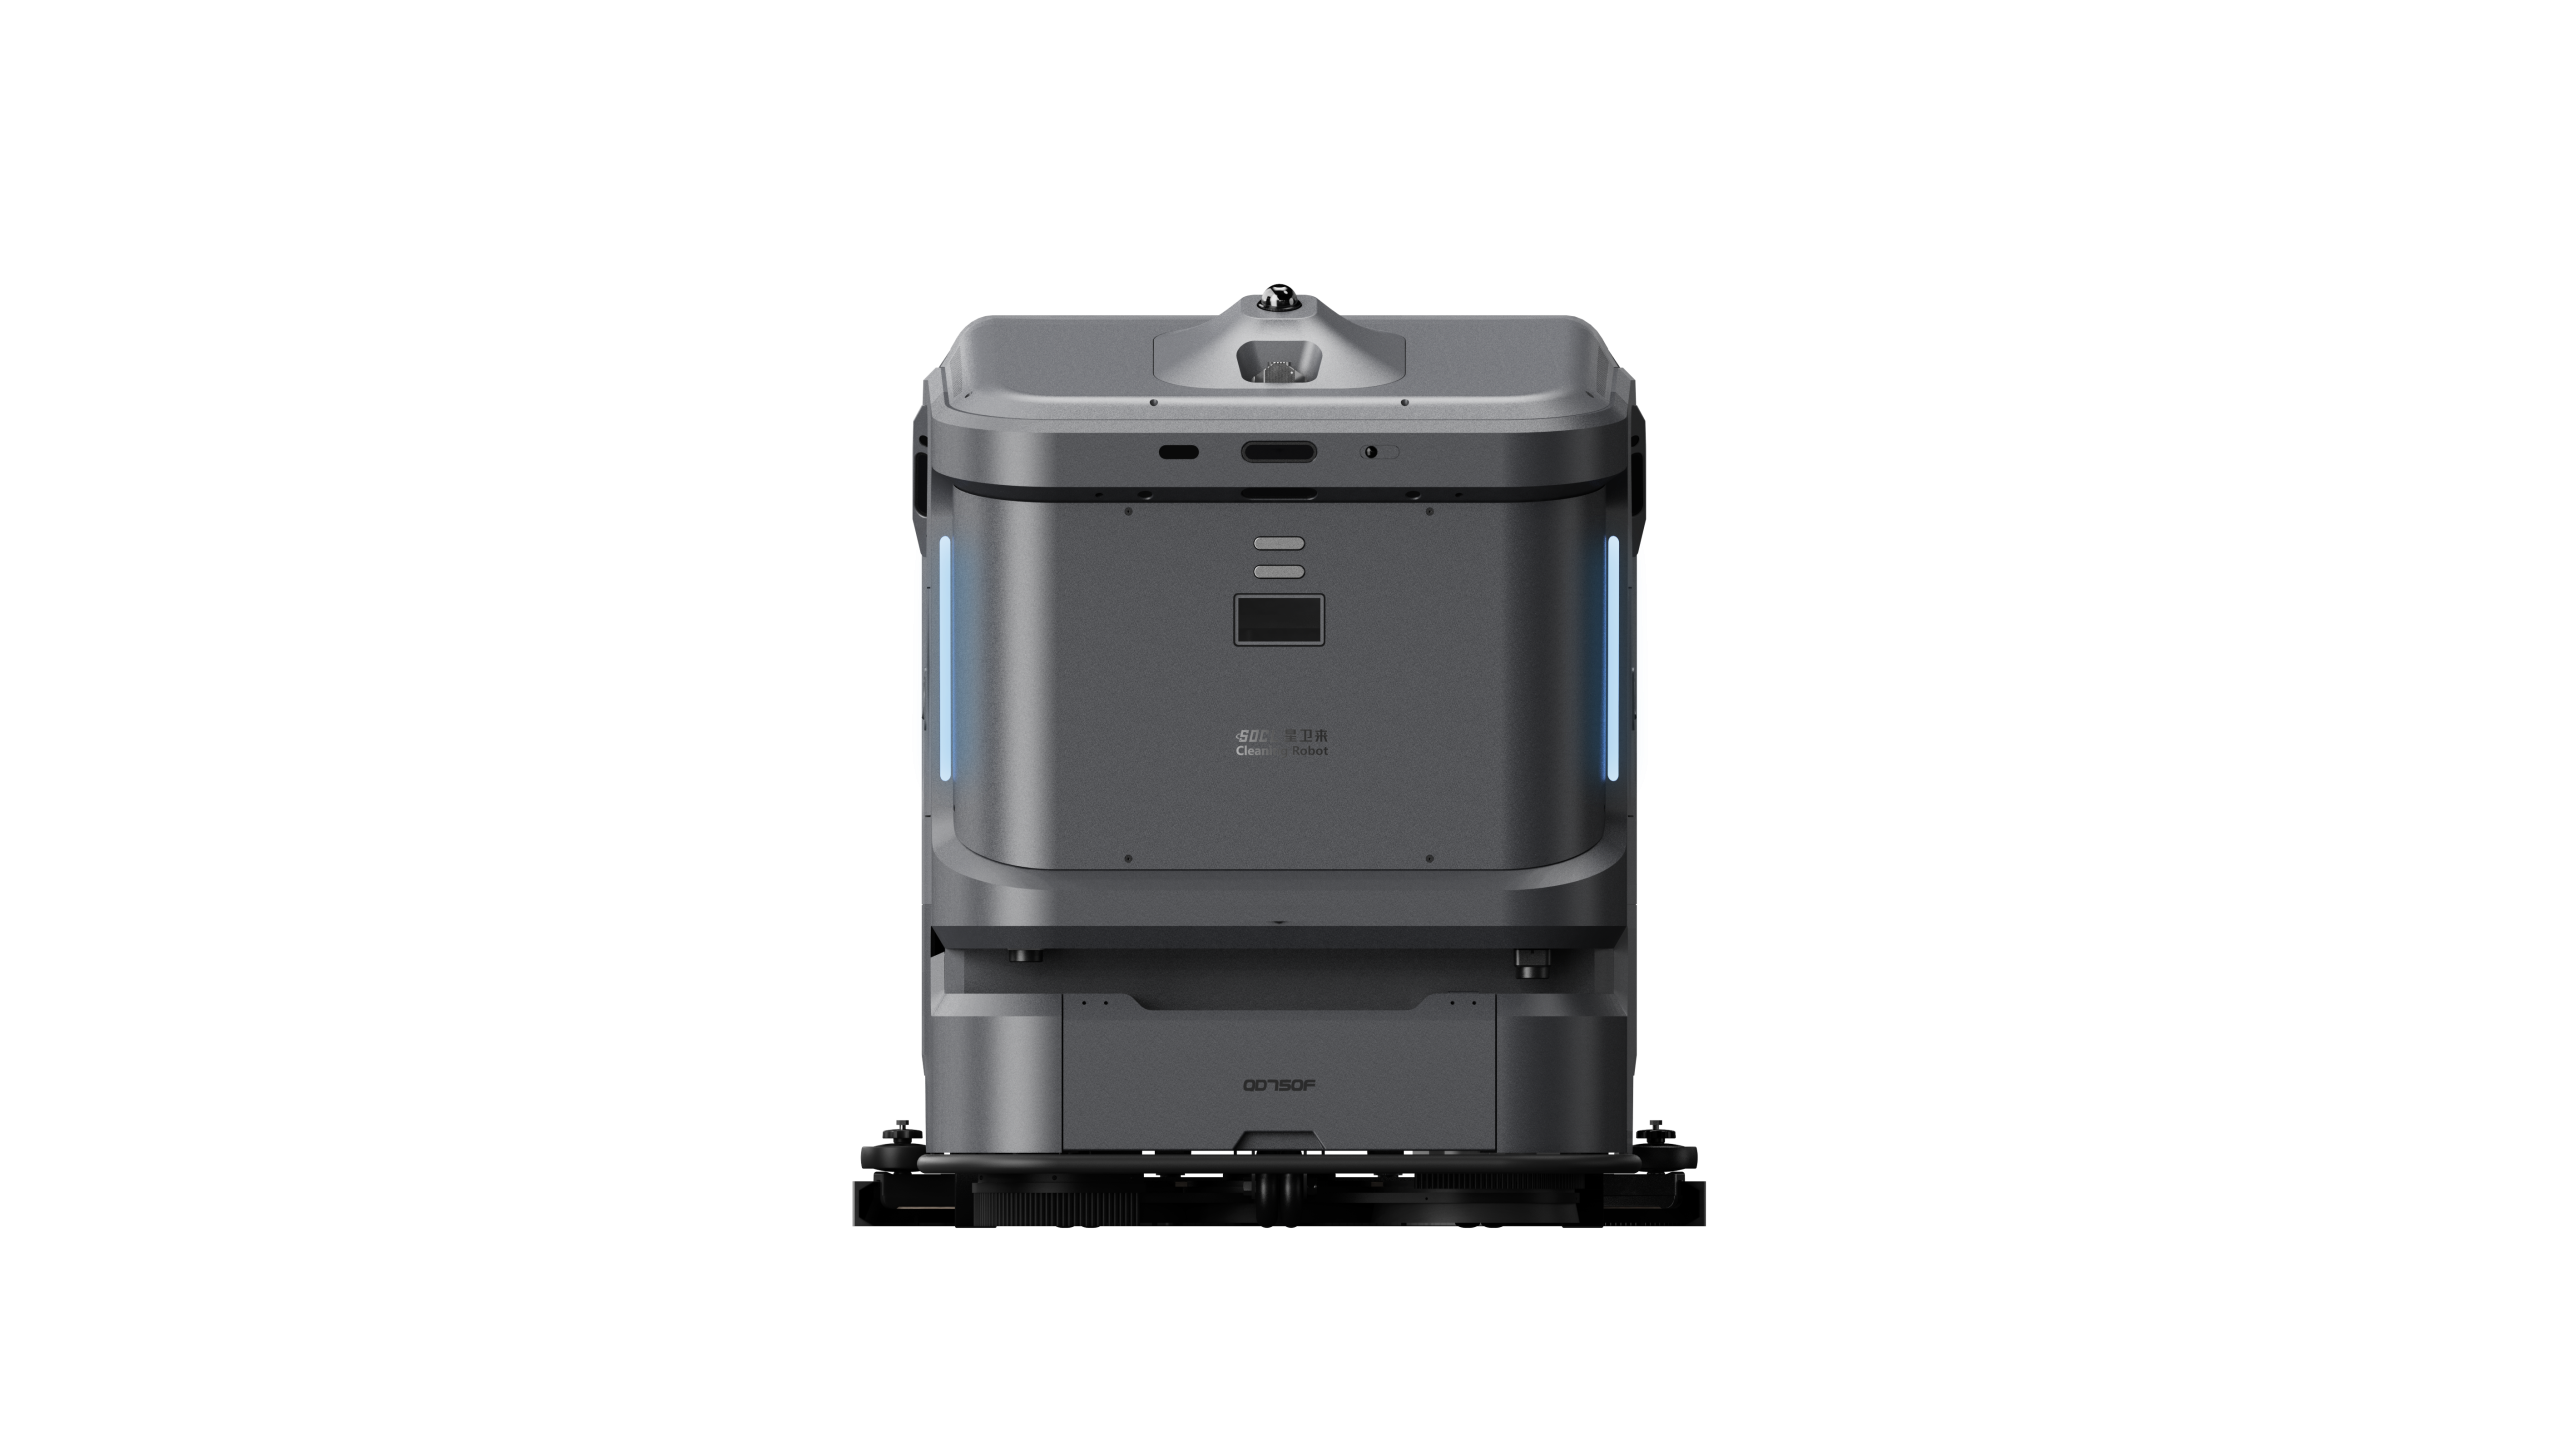
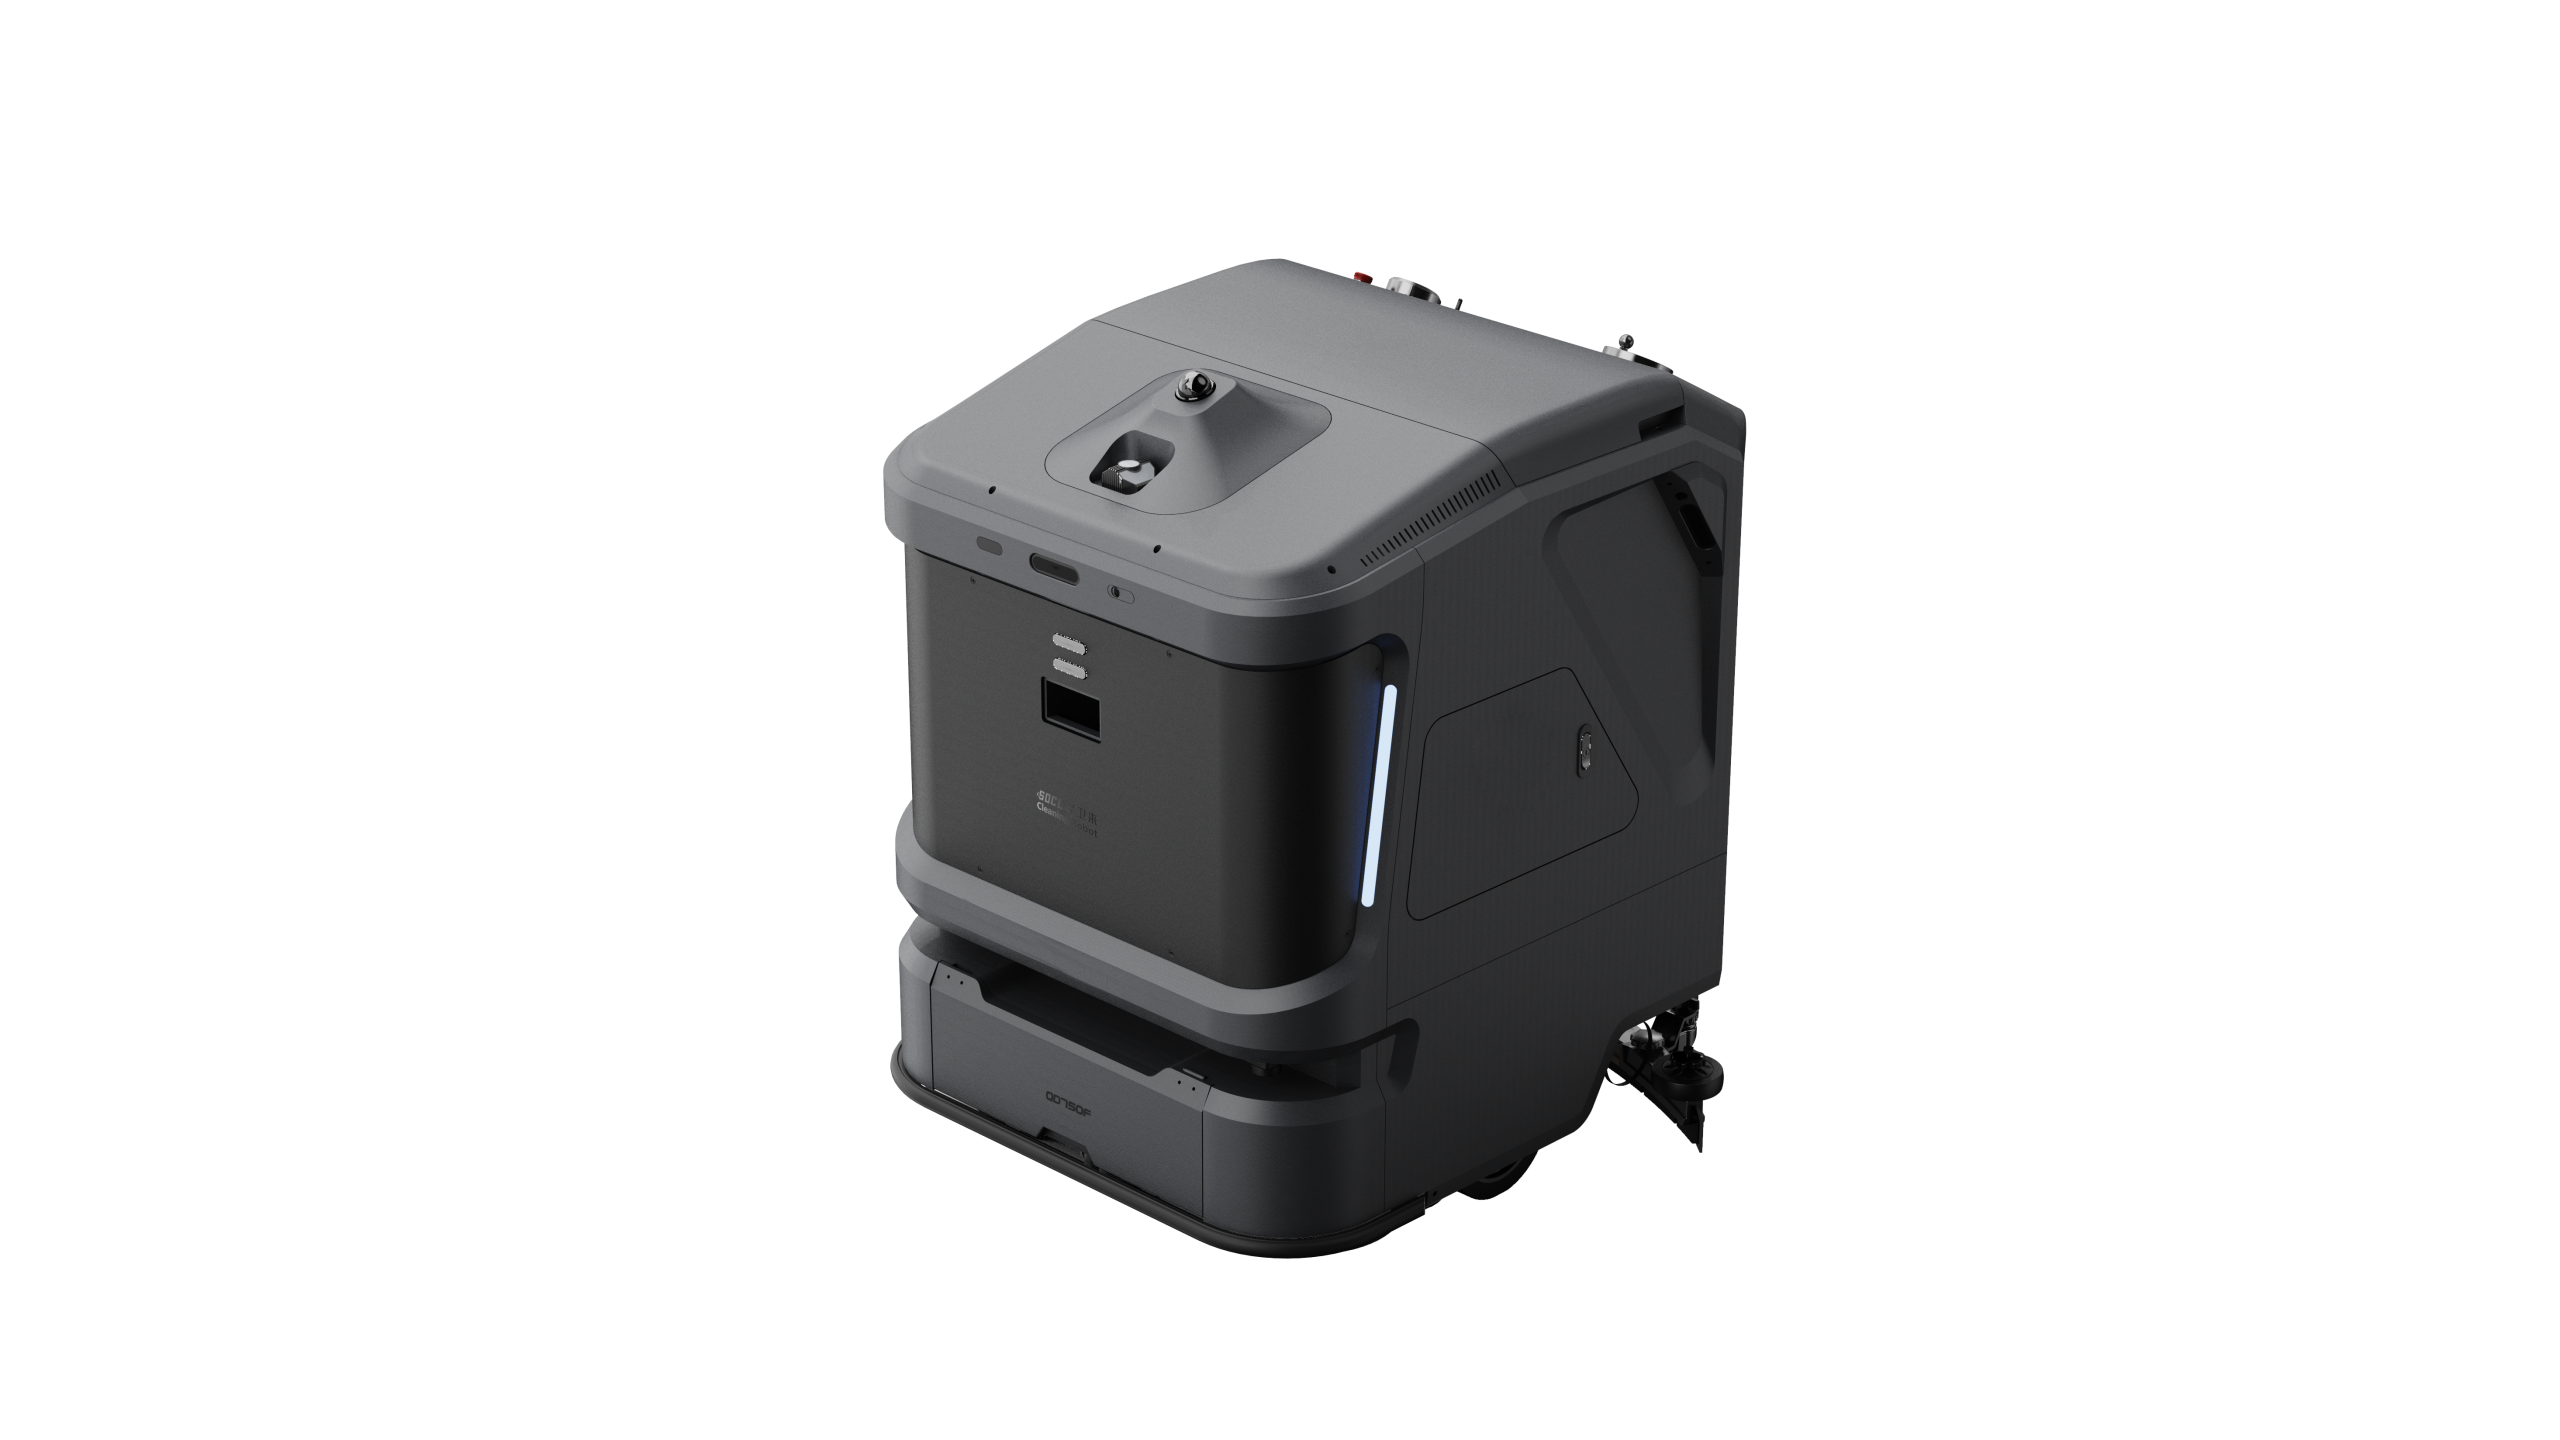
Zdjęcia produktu
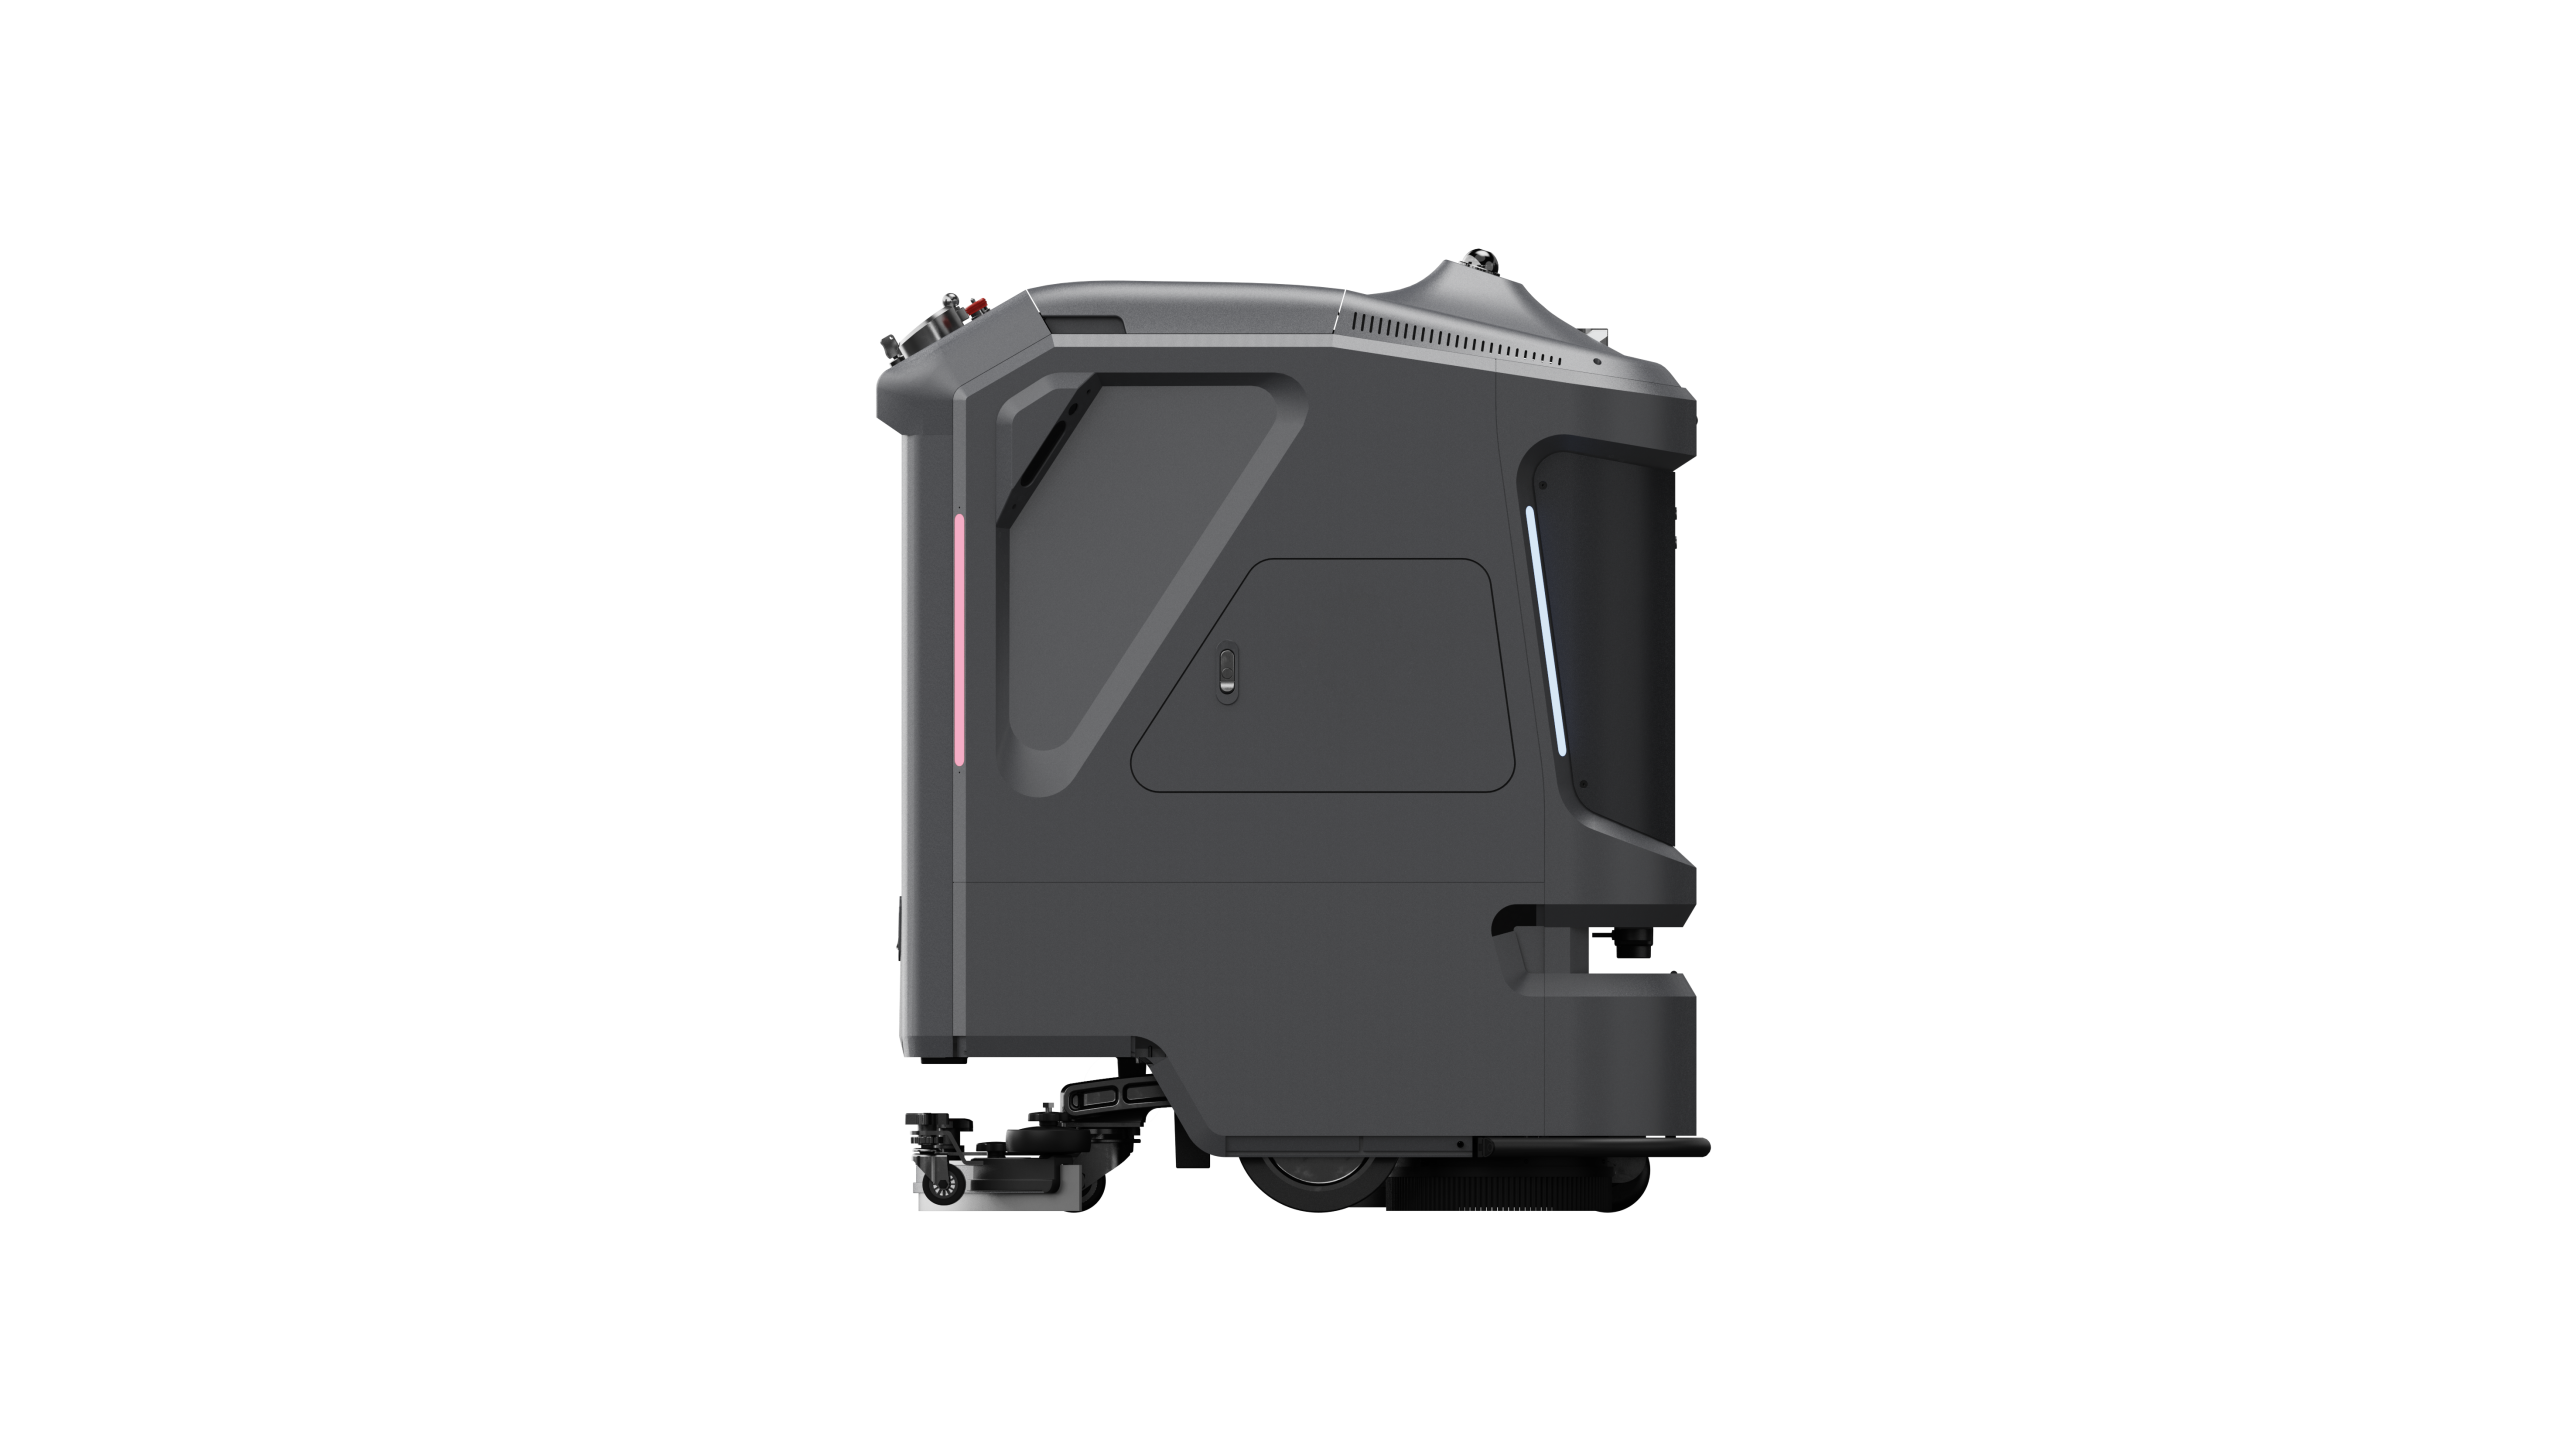
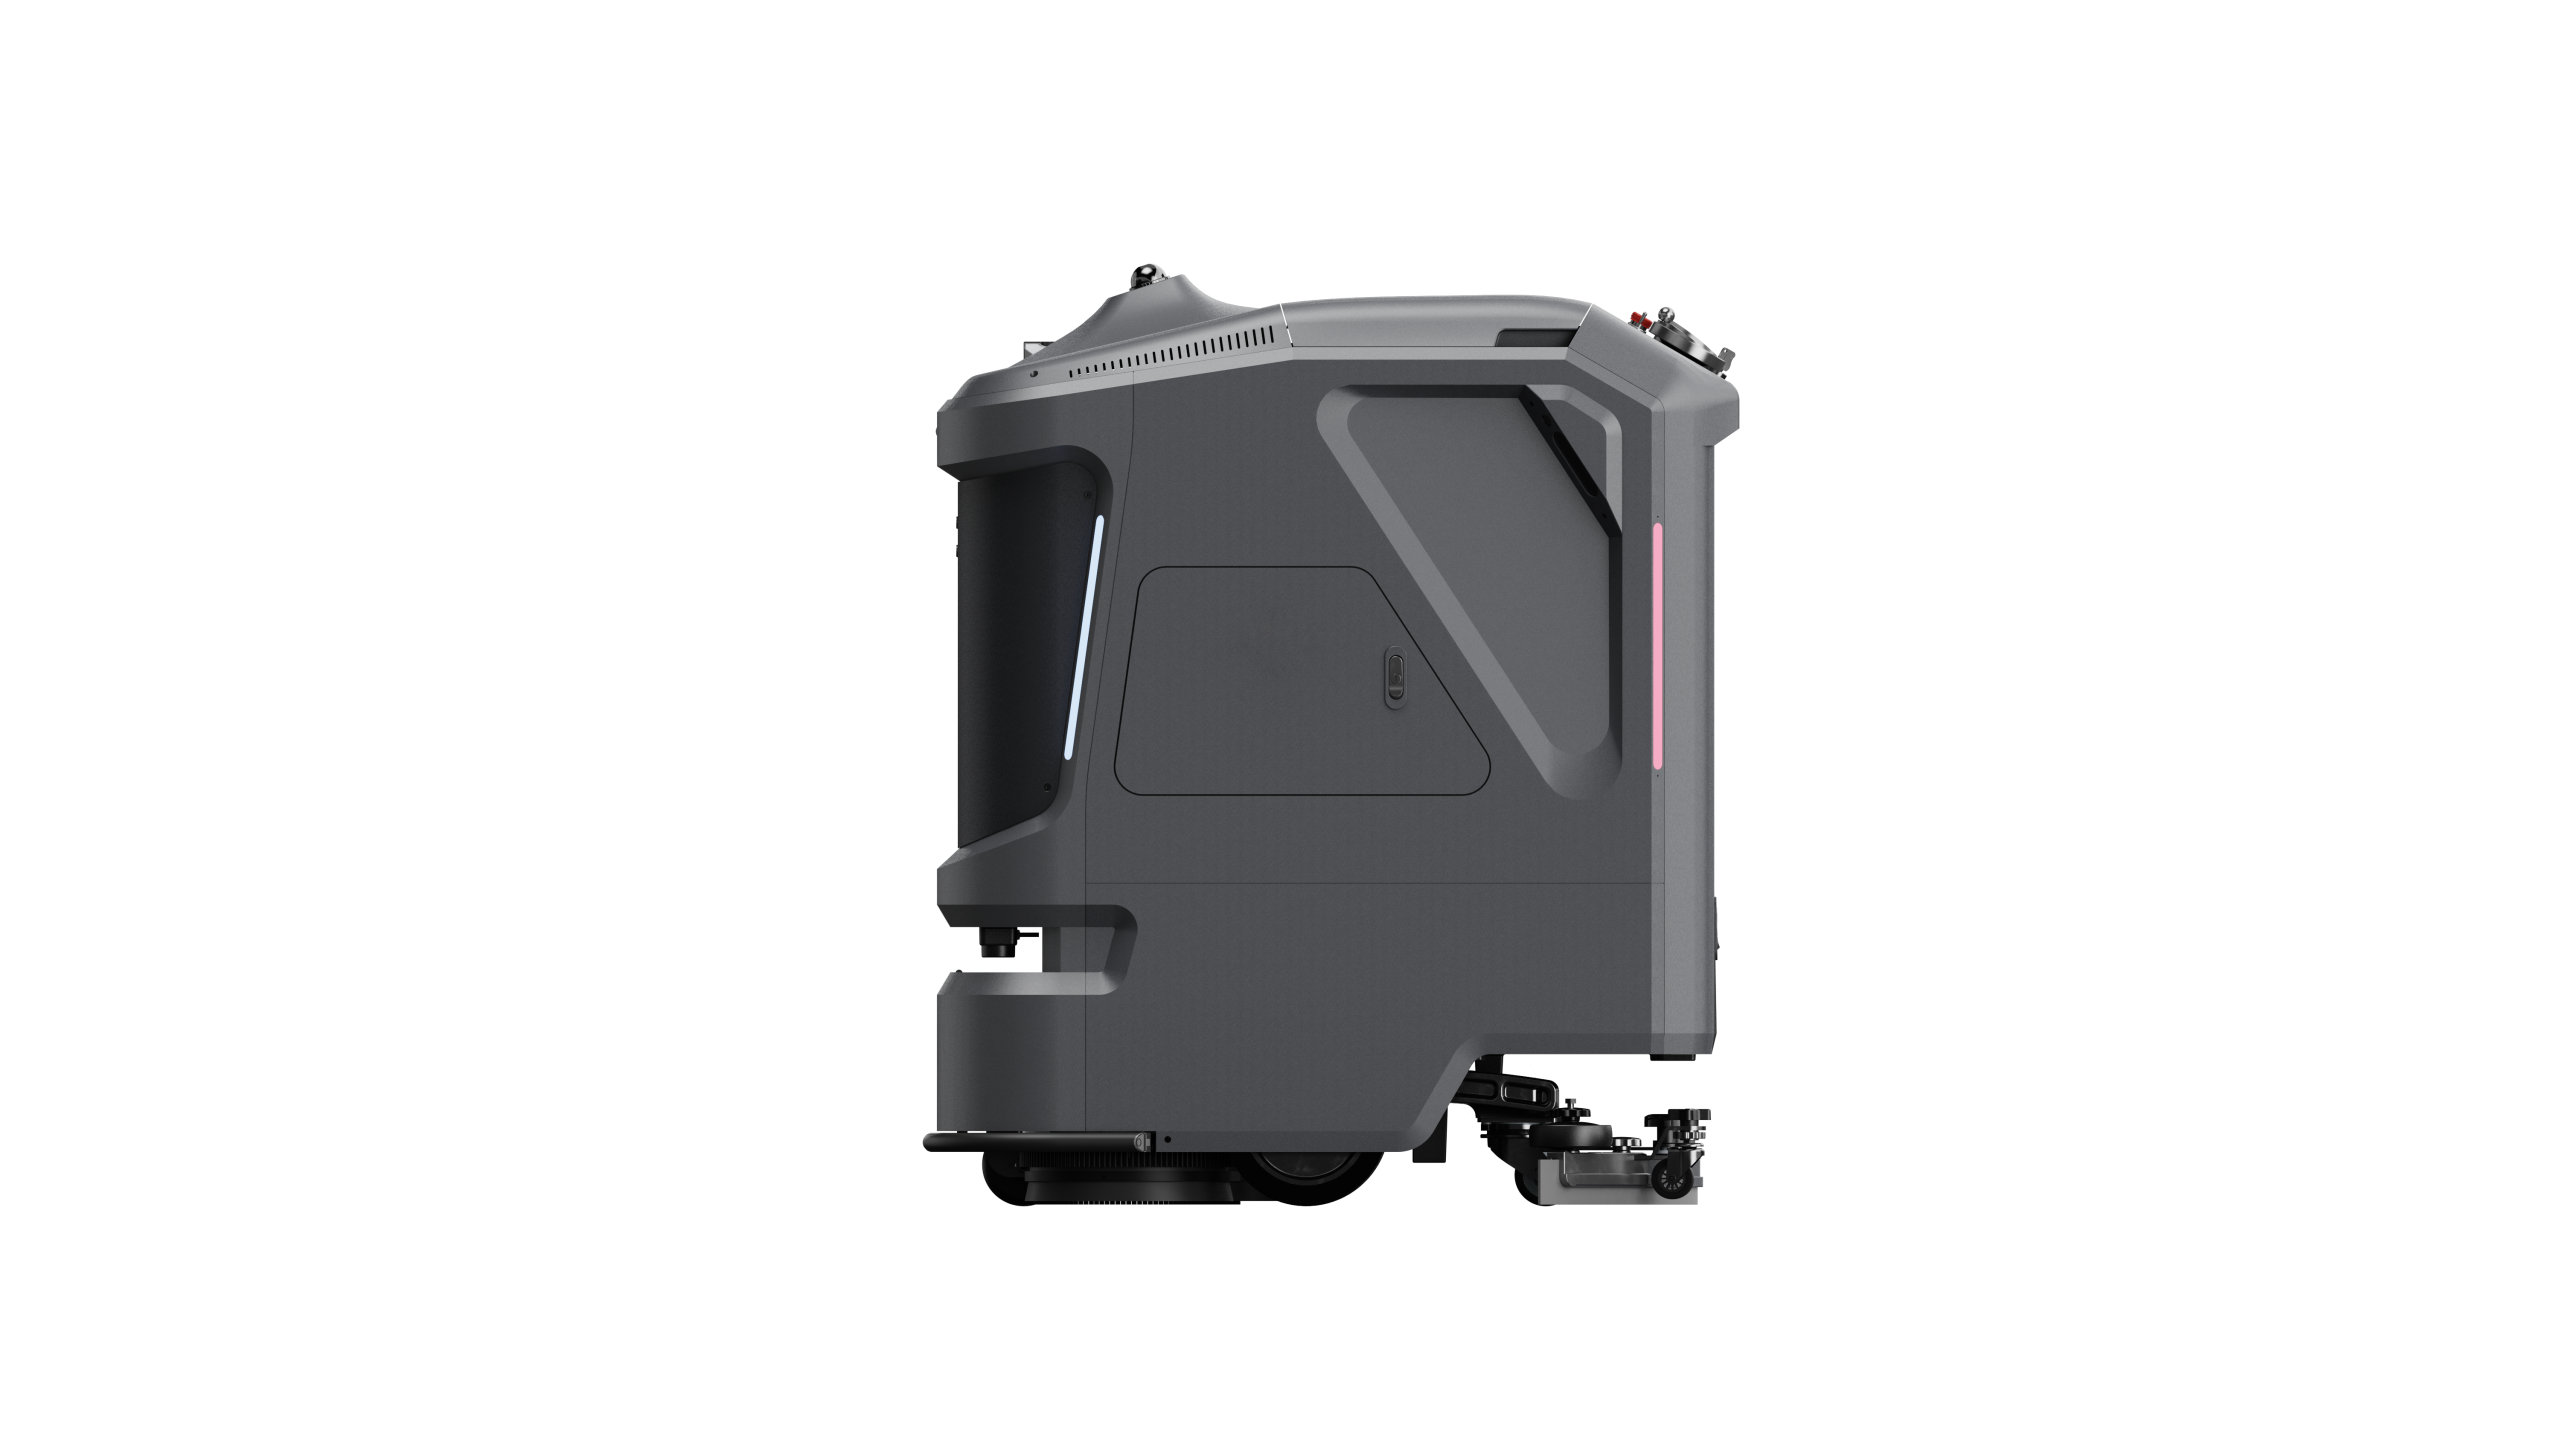
Najważniejsze rozwiązania techniczne
Centralne zarządzanie i raportowanie
Robot może być zarządzany z poziomu centralnego systemu, a dane dotyczące jego pracy mogą być na bieżąco przekazywane do systemu nadrzędnego.
Integracja z infrastrukturą obiektu
Moduł komunikacyjny umożliwia współpracę robota z elementami infrastruktury, takimi jak automatyczne bramy, drzwi czy windy. Dzięki temu QD750F może realizować zadania pomiędzy różnymi strefami obiektu.
Szybkie wdrożenie i autonomiczne mapowanie
Przemysłowa technologia nawigacji SLAM umożliwia szybkie tworzenie mapy obiektu i przygotowanie robota do autonomicznej pracy w zmieniającym się środowisku.
Bezpieczna nawigacja i wykrywanie przeszkód
System autonomicznego omijania przeszkód pozwala robotowi dynamicznie wykrywać ludzi oraz obiekty znajdujące się na trasie i odpowiednio dostosowywać sposób poruszania się.
Czyszczenie przy krawędziach i sprawne manewrowanie
Układ jezdny umożliwia obrót w miejscu, dzięki czemu robot może sprawnie poruszać się w wąskich przejściach, przy ścianach i w narożnikach.
Dynamiczna aktualizacja obszaru sprzątania
Robot wykrywa czasowo niedostępne obszary, przeszkody oraz zmiany w otoczeniu i na bieżąco aktualizuje obszar realizowanego zadania.
Automatyczne ładowanie i obsługa wody
Opcjonalna stacja dokująca umożliwia automatyczne uzupełnianie czystej wody, odprowadzanie brudnej wody oraz ładowanie akumulatora, ograniczając konieczność obsługi przez operatora.
Wsparcie wdrożeniowe i posprzedażowe
Asymmetrical Robotics zapewnia wsparcie w zakresie doboru rozwiązania, prezentacji urządzenia, wdrożenia oraz obsługi posprzedażowej w Polsce.
Parametry techniczne
| Specyfikacja | Parametr |
| Wymiary (dł./szer./wys.) | 965 × 895 × 1130 mm |
| Masa własna | 220 kg |
| Szerokość sprzątania | 750 mm |
| Pojemność zbiornika czystej/brudnej wody | 90 l / 80 l |
| Prędkość maksymalna | 1,2 m/s |
| Kierunki jazdy | Do przodu / do tyłu / skręt / obrót w miejscu |
| Promień skrętu | Obrót w miejscu |
| Minimalna szerokość przejścia | 1200 mm |
| Szerokość przejścia do zawracania | 1400 mm |
| Systemy bezpieczeństwa | Laser + system wizyjny + ultradźwięki + zabezpieczenie przed upadkiem |
| Maksymalny kąt podjazdu | 8° |
| Maksymalna wydajność sprzątania | 2200 m²/h |
| Czas automatycznego ładowania | < 2 h |
| Akumulator / czas pracy | 150 Ah / do 3 h |
Chcesz sprawdzić QD750F w swoim obiekcie?
Skontaktuj się z nami, aby omówić warunki pracy, powierzchnię obiektu i rodzaj zabrudzeń. Pomożemy ocenić, czy QD750F będzie odpowiednim rozwiązaniem oraz umówić prezentację urządzenia.